У вас большие запросы!
Точнее, от вашего браузера их поступает слишком много, и сервер VK забил тревогу.
Эта страница была загружена по HTTP, вместо безопасного HTTPS, а значит телепортации обратно не будет.
Обратитесь в поддержку сервиса.
Вы отключили сохранение Cookies, а они нужны, чтобы решить проблему.
Почему-то страница не получила всех данных, а без них она не работает.
Обратитесь в поддержку сервиса.
Вы вернётесь на предыдущую страницу через 5 секунд.
Вернуться назад
Понимание и роль коэффициента возвращающего момента
Коэффициент возвращающего момента (КВМ) – важная характеристика, используемая в механике и электротехнике. Он определяет величину и направление момента, который возникает при вращении объекта и стремится вернуть его в исходное положение после приложения внешней силы.
Коэффициент возвращающего момента является ключевым показателем для понимания динамики вращательного движения различных систем. Он описывает силу, с которой объект, покинув исходную позицию, стремится вернуться обратно. Чем выше значение КВМ, тем сильнее момент возвращения и устойчивость системы.
Коэффициент возвращающего момента особенно важен в области робототехники и автоматизации производства. Он используется для разработки приводов и механизмов, способных удерживать заданное положение и компенсировать возмущения. При правильном подборе КВМ можно достичь точной позиционировки и высокой стабильности в системах, работающих в условиях переменных нагрузок и воздействий.
Что такое коэффициент возвращающего момента?
Возвращающий момент возникает вследствие действия внешних сил или внутренних элементов механизма, таких как пружины, рычаги или резиновые упругие элементы.
Какие качества вы считаете важными для идеального подарка?
Уникальность и оригинальность
Полезность и практичность
Эмоциональная связь с дарителем
Соответствие интересам и предпочтениям именинника
Показать результаты
Проголосовало: 1034
Коэффициент возвращающего момента определяется как отношение момента силы, возвращающей механизм в начальное положение, к максимальному отклонению механизма от начального положения.
Чем выше коэффициент возвращающего момента, тем более устойчивым и стабильным является механизм. Высокий коэффициент возвращающего момента обеспечивает точность и надежность работы устройства.
Коэффициент возвращающего момента имеет большое значение в многих областях, таких как машиностроение, робототехника, электроника и автоматизация. Он позволяет оценить работоспособность и эффективность устройств, а также предсказать их поведение в различных условиях эксплуатации.
Определение коэффициента возвращающего момента
Коэффициент возвращающего момента обычно обозначается как k и измеряется в Н·м/рад. Чем выше значение коэффициента возвращающего момента, тем сильнее объект будет возвращаться в исходное положение.
Для определения коэффициента возвращающего момента необходимо провести эксперимент, в ходе которого измеряют угловые перемещения объекта при различных значениях приложенной силы. Затем полученные данные анализируются и строится график зависимости момента от угла поворота. По этому графику можно определить коэффициент возвращающего момента как наклон прямой, проходящей через начало координат и точку пересечения соответствующей прямой на графике.
Читайте также: История успеха Хван Хенджина: биографические данные, важные достижения, фотоматериалы, и увлекательные аспекты его жизни.
| Сила (Н) | Угловое перемещение (рад) | Момент (Н·м) |
|---|---|---|
| 10 | 0.2 | 2 |
| 20 | 0.4 | 4 |
| 30 | 0.6 | 6 |
Например, по данным из таблицы, при силе 10 Н и угловом перемещении 0.2 рад, момент равен 2 Н·м. Построив график зависимости момента от угла поворота и определив его наклон, можно вычислить коэффициент возвращающего момента для данного объекта.
Функции коэффициента возвращающего момента
Коэффициент возвращающего момента (КВМ) имеет несколько функций, которые определяют его важность и применение. Ниже перечислены основные функции КВМ:
1. Контроль стабильности системы: КВМ позволяет оценить стабильность и надежность работы механизма. Малые значения КВМ указывают на возможность возникновения аварийных ситуаций и нестабильности системы.
2. Оптимизация энергопотребления: Правильно подобранный КВМ позволяет минимизировать потери энергии и эффективно использовать источник питания. Это особенно важно в сфере энергетики и промышленности.
3. Регулирование скорости и ускорения: КВМ можно использовать для плавного регулирования скорости и ускорения механизма. Это позволяет достигнуть более точного и плавного движения в соответствии с требуемыми параметрами.
4. Защита от перегрузок: КВМ может служить важным средством защиты механизма от нежелательных перегрузок, например, при внезапных изменениях нагрузки или силы, действующих на систему.
5. Управление и контроль процессов: КВМ позволяет эффективно управлять и контролировать различные процессы при помощи специальных систем автоматического управления и регулирования.
Значение коэффициента возвращающего момента
Значение коэффициента возвращающего момента может быть положительным или отрицательным. Если он положительный, это означает, что система имеет способность возвращаться в исходное положение после отклонения. Если коэффициент отрицательный, система будет стремиться уходить от исходного положения при отклонении.
Коэффициент возвращающего момента играет важную роль при разработке и управлении механическими системами, такими как пружины, амортизаторы, замки и т.д. Он позволяет определить силу, необходимую для изменения положения системы, и управлять ее движением с заданной точностью.
Читайте также: Скачать песню Что такое полматери бесплатно и без регистрации
Применение коэффициента возвращающего момента широко распространено в робототехнике, где он используется для создания роботов с гибкими и точными движениями. Также он применяется в медицинской технике, автомобильной промышленности и других областях, где требуется управление движением и поддержание желаемого положения объекта или системы.
Понимание значения и особенностей коэффициента возвращающего момента является важным для инженеров и конструкторов, так как это позволяет создавать более эффективные и точные механические системы и устройства.
В итоге, значение коэффициента возвращающего момента заключается в его способности обеспечить возвратную силу или момент и контролировать движение системы или устройства с высокой точностью и надежностью.
Роль коэффициента возвращающего момента в технике
Роль коэффициента возвращающего момента заключается в следующем:
- Стабилизация работы устройств. Коэффициент возвращающего момента способствует снижению вибрации и позволяет сглаживать колебания при работе механизмов. Это особенно важно для техники, которая испытывает большие нагрузки и работает на высоких скоростях.
- Экономия энергии. Благодаря возможности возвращать момент, устройства с высоким коэффициентом возвращающего момента позволяют снизить энергопотребление. Это особенно актуально для электродвигателей, где экономия энергии является одним из ключевых факторов.
- Повышение эффективности работы. Устройства с высоким коэффициентом возвращающего момента позволяют более эффективно использовать энергию. Они способны преодолевать сопротивление и препятствия без дополнительных усилий, что обеспечивает более гладкую и мощную работу механизмов.
- Увеличение срока службы устройств. Коэффициент возвращающего момента способствует снижению износа и повышению надежности работы. Благодаря возвращению момента после прекращения энергоподачи, устройства менее подвержены перегреву и износу деталей, что значительно увеличивает их срок службы.
Таким образом, коэффициент возвращающего момента играет важную роль в технике. Он не только обеспечивает стабильную и эффективную работу устройств, но также способствует экономии энергии и увеличению их срока службы.
Влияние коэффициента возвращающего момента на производительность
Влияние коэффициента возвращающего момента на производительность системы проявляется в нескольких аспектах. Во-первых, он влияет на эффективность и экономичность работы механизма или системы. Чем выше коэффициент возвращающего момента, тем эффективнее происходит передача энергии и вращение элементов системы. Это позволяет сократить энергопотребление и повысить энергетическую эффективность всей системы.
Читайте также: Что такое шиншилла: все о пушистом домашнем питомце
Во-вторых, коэффициент возвращающего момента влияет на точность и стабильность работы системы. Он обеспечивает устойчивую обратную связь между движущимся элементом и источником энергии, что позволяет точно управлять работой системы и поддерживать заданные параметры. Благодаря этому, система может достичь высокой точности и надежности в выполнении поставленных задач и операций.
Кроме того, коэффициент возвращающего момента влияет на долговечность и надёжность работы системы. Равномерное распределение момента вращения позволяет снизить нагрузку на элементы системы и предотвратить износ и поломки. Высокий коэффициент возвращающего момента способствует уменьшению вибраций и избыточных нагрузок на механические детали, что увеличивает срок службы системы и снижает вероятность возникновения аварийных ситуаций.
Вопрос-ответ:
Что такое коэффициент возвращающего момента?
Коэффициент возвращающего момента — это физическая величина, которая определяет способность поворотного элемента (например, вала или рулевого колеса) к возвращению в исходное положение после того, как на него было оказано внешнее воздействие.
Зачем нужен коэффициент возвращающего момента?
Коэффициент возвращающего момента играет важную роль в различных механизмах и устройствах. Например, в автомобилях он определяет легкость управления рулевой колонкой, а в часах — позволяет автоматически поддерживать точность хода механизма.
Каковы основные принципы работы коэффициента возвращающего момента?
Основой работы коэффициента возвращающего момента является наличие пружин или других механизмов, способных создать силу, которая будет противостоять вращению или перемещению поворотного элемента. Благодаря этой противодействующей силе, поворотный элемент будет возвращаться в исходное положение после внешнего воздействия.
Как можно регулировать коэффициент возвращающего момента?
Коэффициент возвращающего момента может быть регулирован путем изменения характеристик пружин или других элементов, создающих противодействующую силу. Например, в автомобильных механизмах это может быть достигнуто путем изменения натяжения ремня привода рулевого управления. В часовых механизмах это может быть достигнуто путем регулировки натяжения пружин или изменения их коэффициента упругости.
Что такое коэффициент возвращающей силы и коэффициент возвращающего момента силы
Лекция 4. Физика колебаний. Гармонический осциллятор. Нормальные моды
Дифференциальное уравнение гармонических колебаний и его решение. Модель гармонического осциллятора. Примеры гармонических осцилляторов: физический, математический и пружинный маятники. Определение их периодов и частот. Свободные колебания. Дифференциальное уравнение затухающих колебаний и его решение. Характеристики затухающих колебаний: коэффициент затухания, декремент, логарифмический декремент затухания, добротность. Вынужденные колебания гармонического осциллятора под действием синусоидальной силы. Дифференциальное уравнение вынужденных колебаний и его решение. Амплитуда и фаза вынужденных колебаний. Резонанс. Параметрический резонанс.
4.1. Дифференциальное уравнение гармонических колебаний и его решение
Воспользовавшись основным уравнением классической динамики (уравнением второго закона Ньютона) можно получить уравнение движения материальной точки (тела), совершающего гармоническое колебание:
F = m a или F = ma, (4.1)
где a = d 2 x/dt 2 = — ω0 2 x — ускорение материальной точки;
F = å F i— результирующая сила, под действием которой совершается гармоническое колебание (возвращающая сила);
F i — i-я сила, действующая на материальную точку.
где k = mω0 2 — коэффициент возвращающей силы, физический смысл которого заключается в том, что он численно равен возвращающей силе, вызывающей единичное смещение.
Из уравнения (4.2) видно, что сила, под действием которой совершается гармоническое колебание, пропорциональна смещению и направлена в сторону противоположную ему. Она называется возвращающей силой. Возвращающая сила стремится вернуть материальную точку в положение равновесия.
Возвращающие силы могут иметь различную природу. Например, они могут возникать за счет деформации. Силы, возникающие за счет упругой деформации, называются упругими. Силы, имеющие иную природу, — квазиупругими (как бы упругими).
Таким образом, уравнение движения материальной точки при гармоническом колебательном движении имеет вид
С точки зрения математики уравнение (4.3) — однородное дифференциальное второго порядка, решением которого является выражение вида
где x — смещение;
ω0 — собственная (круговая или циклическая) частота;
Решая дифференциальное уравнение гармонического колебательного движения, можно получить значение, например, периода колебаний, собственной частоты.
4.2. Примеры гармонических осцилляторов. Физический, математический и пружинный маятники.
Определение их периодов и частот
Гармоническим осциллятором называется система, совершающая колебания, описываемые уравнением вида (4.3):
Колебания гармонического осциллятора являются примером периодического движения и служат точной или приближенной моделью во многих задачах классической и квантовой физики.
В качестве примеров гармонических осцилляторов рассмотрим гармонические колебания систем, называемых пружинным, физическим и математическим маятниками.
Круговая (циклическая) частота
положения равновесия), ω 0 — круговая частота гармонических колебаний, ω 0 t + α — фаза, α — начальная фаза (при t = 0).
Система, совершающая гармонические колебания, называется
классическим гармоническим осциллятором или колебательной
изменяются по законам
= x = A ω 0 cos ( ω 0 t + α ) ,
= − A ω 0 sin ( ω 0 t + α ) .
Из соотношений (6.6) и (6.4) получим
откуда следует, что при гармонических колебаниях ускорение прямо пропорционально смещению точки от положения равновесия и направлено противоположно смещению.
Из уравнений (6,6), (6,7) получим
Уравнение (6.8) называется дифференциальным уравнением гармонических колебаний , а (6.4) является его решением. Подставив
(6.7) во второй закон Ньютона F = ma r , получим силу, под действием которой происходят гармонические колебания
Обозначим m ω 2
Из (6.9), (6.10) получим
Эта сила, прямо пропорциональная смещению точки от положения равновесия и направленная противоположно смещению, называется возвращающей силой, k называется коэффициентом возвращающей силы . Таким свойством обладает сила упругости . Силы другой физической природы, подчиняющиеся закону (6.11),
Что такое коэффициент возвращающей силы и коэффициент возвращающего момента силы
По внешнему виду и по устройству колебательные системы (т. е. такие совокупности связанных между собой тел, которые способны, к колебательному движению) крайне разнообразны. Рассмотрим простейшую колебательную систему: гирька с массой подвешена на спиральной довольно жесткой пружине (рис. 128);
когда гирька выведена из положения равновесия, пружина действует на нее с силой пропорциональной смещению и направленной в сторону, противоположную
(для упрощения мы пренебрегаем тем небольшим растяжением пружины, которое вызывается весом гирьки). Множитель пропорциональности с, определяющий величину силы, вызывающей смещение, равное единице, носит название коэффициента возвращающей силы.
Рис. 128. Простейшая колебательная система.
Будучи выведена из положения равновесия, масса начнет совершать около этого положения простое гармоническое колебание; если внутреннее трение и сопротивление воздуха отсутствуют, то эти колебания будут продолжаться неопределенно долго. Энергия, сообщенная системе при начальном толчке, будет периодически преобразовываться: потенциальная энергия упруго деформированной пружины будет переходить в кинетическую энергию движущейся гирьки и обратно. По закону сохранения энергии сумма кинетической и потенциальной энергии 1) будет оставаться постоянной:
В момент, когда гирька проходит через положение равновесия вся энергия системы есть энергия кинетическая, и скорость имеет максимальное значение имакс; напротив, в любом из крайних Положений энергия системы переходит полностью в потенциальную. Поэтому
Но максимальное значение скорости согласно уравнению (4) равно произведению угловой частоты колебания со на амплитуду а:
Подставляя это в предыдущее уравнение, получим в согласии с уравнением (6):
Отсюда определяем угловую частоту:
т. е. угловая частота гармонических колебаний равна корню квадратному из коэффициента возвращающей силы, разделенного на массу тела.
Легко видеть, что весьма важная формула (8) получается также, если в дифференциальное уравнение колебательного движения подставить и вторую производную от х по т. е. а затем сократить обе части уравнения на что дает: .
Выражение (8) позволяет найти частоту и период колебания:
Для энергии колебания из выражений (7), (8) и (9) получаются нижеследующие формулы:
т. е. энергия гармонического колебания пропорциональна квадрату амплитуды, квадрату частоты и массе колеблющегося тела. Рассмотрим в качестве примера простой маятник — небольшое тело подвешенное на нерастяжимой нити длиной I (рис. 129), причем будем предполагать, что смещения маятника настолько невелики, что их можно отсчитывать по перпендикуляру, опущенному из центра тяжести маятника на прямую, совпадающую с отвесным положением нити.
Рис. 129. К расчету периода колебаний математического маятника.
Возвращающей силой будет та слагающая силы тяжерти ускорение силы тяжести), которая перпендикулярна к нити и направлена к начальному отвесному положению; слагающая, направленная вдоль нити, уравновешивается реакцией нити. Из рис. 129 видно, что интересующая нас слагающая веса маятника равна но так как то для возвращающей силы получается выражение следовательно, коэффициент возвращающей силы равен
Воспользовавшись общей формулой (9), находим период колебаний маятника:
Формула (11) показывает, что период колебания маятника не зависит от его массы. Это обстоятельство может на первый взгляд показаться неожиданным. Однако, если вспомнить, что возвращающая сила, обусловленная весом маятника, пропорциональна его массе, то станет понятным, каким образом величина исчезает из окончательного результата.
Выше мы рассматривали такие колебания, при которых колеблющееся тело движется по прямой линии. Но уже на примере маятника мы должны были бы, строго говоря, считаться с тем, что в данном случае центр тяжести массы движется не по прямой, но по дуге круга радиуса Только ограничившись малыми колебаниями, мы могли заменить отрезок дуги отрезком прямой и отсчитывать смещения не вдоль дуги, а вдоль перпендикуляра, опущенного на отвесную прямую, проходящую через точку подвеса. При малых размахах маятника связанная с этим ошибка не превышает долей процента.
В целом ряде случаев, хотя бы, например, в случае маятника обычных карманных часов, колеблющееся тело совершает не поступательное, но вращательное движение. (К числу таких колебаний относятся так называемые «крутильные колебания».) Простейшая система, способная совершать колебания с вращательным движением, — это насаженный на ось диск, скрепленный с пружиной таким образом, что повороту диска препятствует возвращающая сила, обусловленная закручиванием пружины. Пусть -момент инерции диска относительно оси, а -момент возвращающей силы, который будем считать пропорциональным углу поворота диска: Для периода колебаний такой колебательной системы справедлива формула
аналогичная формуле (9), с той разницей, что место массы занял момент инерции, а место коэффициента возвращающей силы — коэффициент возвращающего момента Формула (12) может быть получена путем рассуждений, не отличающихся от тех, с помощью которых была выведена формула (9).
Маятник, для которого верна формула (11), представляет собой точечную массу, подвешенную на невесомой нити. Однако действительный маятник (который мы в отличие от рассмотренного
выше «математического» маятника будем называть физическим маятником) представляет собой некоторое весомое тело, подвешенное в точке, не совпадающей с центром тяжести. Период колебаний физического маятника может быть найден с помощью формулы (12).
Рис. 130. К расчету периода колебаний физического маятника.
Обозначим по-прежнему через I момент инерции маятника относительно оси его вращения, через коэффициент возвращающего момента. Пусть, далее, означает расстояние центра тяжести тела от оси вращения (рис. 130). Возвращающая сила, возникающая при повороте маятника на угол будет а момент ее Еслиразмахи маятника невелики, то можно положить и тогда
Воспользовавшись теперь формулой (12), находим:
где Величину V принято называть приведенной длиной физического маятника. Смысл этого термина заключается в том, что математический маятник, имеющий длину, равную приведенной длине физического маятника, будет иметь тот же самый период.
Колебания в физике
Колебания – периодически повторяющееся перемещение материальной точки, при котором она движется по какой-либо траектории поочередно в двух противоположных направлениях относительно положения устойчивого равновесия.
На странице -> решение задач по физике собраны решения задач и заданий с решёнными примерами по всем темам физики.
Колебания
Колебания — это повторяющийся в той или иной степени во времени процесс изменения состояний системы около точки равновесия. Например, при колебаниях маятника повторяются все углы его отклонения относительно вертикали; при колебаниях в электрическом колебательном контуре повторяются величина и направление тока, текущего через катушку.
Малые отклонения от равновесия
Движения, совершаемые телом или частицей около положения равновесия, часто встречаются в природе. Покачивается грузик, подвешенный на нитке, дрожит пружинка, колеблется атом, входящий в кристаллическую решетку.
Если материальное тело или точка, на которую действуют силы, находится в положении равновесия, то потенциальная энергия ее минимальна — система находится в потенциальной яме (рис. 37). Если отклонения от положения равновесия невелики, то рассмотрению подлежит маленький участок потенциальной ямы. Ход потенциальных кривых вблизи положения равновесия всегда может быть
представлен параболической зависимостью, т. е. в виде  Здесь
 — коэффициент пропорциональности; половинка введена для удобства, которое сейчас станет очевидным.


Обоснование написанной зависимости заключается в следующем. Потенциальная энергия есть функция смещения из положения равновесия. Как известно, при достаточно широких предположениях любую функцию при малых х можно разложить в ряд Тейлора по возрастающим степеням х:
Однако, если х мало, то члены с высокими степенями можно откинуть, а первый член пропадает, если потенциальная яма симметрична, и значения потенциальной энергии на одинаковых расстояниях слева и справа рт равновесия должны быть одинаковы.
Сила, действующая на отклонившуюся от равновесия точку, будет равна производной от потенциальной энергии с обратным знаком. Поэтому, если энергия выражается формулой  то
 Смысл знака минус очевиден: найденная сила всегда возвращает тело к положению равновесия, всегда направлена в сторону, противоположную смещению. Силу
 так и называют возвращающей силой, а коэффициент
 иногда называют коэффициентом возвращающей силы.

Какой же характер будет носить движение, возникшее под действием возвращающей силы? На этот вопрос ответ должен дать закон Ньютона, который запишется для движений вблизи равновесия в виде
Это уравнение будет удовлетворено, если точка совершает около положения равновесия гармонические колебания, т. е. колебания по закону

где Т — период колебания.

Проверим это утверждение. Скорость движения точки для написанной зависимости смещения от времени будет равна

Запомним, что максимальное значение скорости колебательного движения, т. е. амплитуды скорости, равно Теперь найдем ускорение как производную скорости. Получим

Подставляя в закон Ньютона  выражения для ускорения и для смещения, имеем

мы видим, что содержащие время множители сокращаются. Значит, уравнение гармонического колебания удовлетворяет закону Ньютона для малых отклонений от равновесия.

Замечательным является то обстоятельство, что закон Ньютона накладывает связь на период возможных колебаний. Как видно из последней формулы, период свободных колебаний около положения равновесия Период колебания определяется свойствами колеблющейся системы — коэффициентом возвращающей силы к и массой точки. Поэтому понятно, -что этот период называют собственным или характеристическим периодом колеблющейся системы.
На амплитуду колебаний А условий не наложено, разумеется, за исключением того, что колебания должны быть малыми отклонениями от положения равновесия.
Частные случаи колебаний
Соответственно с тем, что мы оперируем в механике с двумя видами потенциальной энергии — упругой и тяготения, и механические колебания тел можно разбить На эти два случая.
Тела, колеблющиеся под действием сил упругости, наиболее часто совершают линейные колебания сжатия и растяжения; распространены и крутильные колебания.

Если тело, подвешенное на резиновом шнуре, пружине или проволоке, будет смещено от положения равновесия в направлении шнура, оси пружины или проволоки, то возникнут линейные колебания под действием возвращающей силы упругости. Коэффициент есть в этом случае жесткость колеблющегося тела.
В какой мере этот коэффициент определяет возникающий период и частоту колебания, видно из следующего примера. Одинаковые грузы с массой 1 кг подвешены к трем пружинам различной жесткости. Под действием этих нагрузок пружины растянуты соответственно на 1 мм, 1 см и 1 м. Тогда коэффициенты жесткости будут соответственно иметь значения:


Периоды и частоты колебаний этих маятников будут

В крутильных колебаниях возвращение к равновесию происходит под действием крутильного момента, который при малых отклонениях от равновесия прямо пропорционален угловому смещению. Если, скажем, на проволоке висит массивная шайба с моментом инерции и проволока закручена на какойто угол, то уравнение крутильных колебаний шайбы будет выглядеть так:


Роль коэффициента возвращающей силы здесь играет вращательный момент, отнесенный к единице углового смещения, роль массы играет момент инерции. Значит, период свободных крутильных колебаний представится формулой

Чем больше момент инерции, тем меньше частота колебаний.
Пример. Пусть диск с массой 100 г и радиусом 5 см подвешен к стальной нити и совершает крутильные колебания с периодом41 с. Момент инерции диска  Тогда коэффициент возвращающей силы

 Если к той же нити подвесить диск прежней массы, но радиуса 1 см, то период крутильных колебаний будет уже не 1 с, а


Тела, колеблющиеся под действием сил тяготения,— это маятники. Если маятник можно примерно представить как материальную точку, подвешенную к невесомой нити, то говорят о математическом маятнике (рис. 38).
Из рисунка мы легко найдем выражение возвращающей силы  — это составляющая веса по направлению касательной к. траектории. Если отклонения от равновесия малы, то синус угла можно заменить на значение угла а и, далее, заменить его на частное от деления смещения х на длину нити
 В этом приближении смещения по хорде и дуге совпадают по величине. Таким образом, возвращающая сила равна
 а ее коэффициент равен
 В выражении для периода колебаний сокращается масса колеблющейся точки

Независимость периода колебаний маятника от массы является примером общей особенности движения материальных точек в поле тяготения. Действительно, сила, действующая на такую материальную точку по закону тяготения, будет пропорциональна массе, поэтому в уравнении движения масса сократится. Итак, мы пришли к известному выводу, заключающемуся в. том, что в данном месте поля тяготения период колебаний математического маятника будет зависеть только от его длины.
Измерения периода колебаний маятника могут быть использованы для определения  Эти измерения исключительно точны, поэтому самые-незначительные колебания величины
 могут быть обнаружены. На этом основаны методы определения фигуры Земли и гравиметрическая разведка (небольшие, но далеко выходящие за пределы ошибок опыта изменения значений
 могут произойти благодаря залеганию под земной поверхностью более плотных или менее плотных пород).

Если речь идет о малых колебаниях физического тела, которое никак нельзя приближенно заменить точкой, то говорят о физическом маятнике. На рис. 39 показано твердое тело; ось вращения (колебания) проходит через него. Период колебаний физического маятника вычисляется по той же формуле, что и период крутильных колебаний:
 поскольку уравнение
 справедливо для любых движений тела, поворачивающегося около оси. Однако в случае поля тяготения мы легко можем выразить вращательный момент, отнесенный к единице углового смещения, через более непосредственные характеристики маятника. Из того же рисунка видно, что вращательный момент равен произведению веса тела на расстояние
 от центра тяжести до точки подвеса и на синус угла отклонения от положения равновесия
 Считая, как все время в этом разделе, отклонения от положения равновесия небольшими, получим для вращательного момента выражение
 откуда
 Таким образом, период колебаний физического маятника дается выражением


Величину называют приведенной длиной физического маятника. Такую длину имел бы математический маятник с тем же периодом колебания.
Превращения энергии. Затухающие колебания
При колебаниях около положения равновесия в случае, если нет трения, полная энергия тела  остается, разумеется, неизменной. Так как потенциальная энергия задается обычно с точностью до произвольной постоянной, то потенциальную энергию в положении равновесия (смещение
 ) мы положили равной нулю. В любой момент движения

В положении равновесия максимальна кинетическая энергия. В крайних положениях тело останавливается  и максимальна потенциальная энергия. Отсюда, кстати, очевидно, что

— энергия колебания пропорциональна квадрату амплитуды.

Для трех пружинных маятников, рассмотренных в примере на стр. 76, если их амплитуды колебаний одинаковы и равны А =0,1 см, полные энергии колебаний будут соответственно иметь значения
Эти рассуждения не учитывают сил трения, испытываемых, как правило, любым колеблющимся телом. Такие идеальные колебания будут продолжаться вечно с неизменной амплитудой. Наличие трения приводит к затухающим колебаниям. Формально и в этом случае можно записать уравнение смещения в вид однако А будет уменьшаться со временем (рис. 40). Чтобы узнать, как А должно зависеть от времени, надо знать силы трения, т. е. нужно знать
 для каждого мгновения колебаний. Простейшее допущение, более или менее удовлетворительно выполняющееся на опыте, состоит в том, что сила трения пропорциональна скорости движения:

 — постоянная, называемая коэффициентом сопротивления.


Для шарика радиусом 0,53 мм коэффициент сопротивления а при температуре около 15 °С будет в глицерине 13,93 г/с, в серной кислоте 0,35 г/с, в воде 0,01 г/с.
Уравнение энергии имеет теперь вид

колеблющаяся точка непрерывно теряет энергию в количестве, равном работе сил сопротивления. Уравнение движения записывается так:
Нетрудно показать подстановкой, что это уравнение удовлетворяется решением  если амплитуда колебаний
 уменьшается со временем по экспоненциальному закону:

где  — амплитуда в момент времени

Обратим внимание на то, что отношение двух последующих амплитуд будет сохраняться. Действительно, запишем выражения амплитуды через  периодов и через
 периодов:


Разделим эти выражения друг на друга. Отношение
действительно не зависит от  Иногда быстроту затухания характеризуют логарифмическим декрементом


Итак, затухание происходит тем быстрее, чем больше коэффициент сопротивления, чем меньше масса и чем больше период колебания.
Надо заметить, что период затухающих колебаний отличается от периода свободных колебаний. То же вычисление, которое приводит к формуле временной зависимости амплитуды, дает для периода выражение

Это значит, что при малом сопротивлении  мало отличается от


при увеличении сопротивления период колебаний растет и, наконец, при
колебания прекращаются. Мы говорим в этом случае, что тело, выведенное из положения равновесия, апериодически возвратится к этому положению.
Примерные значения логарифмических декрементов затухания некоторых колеблющихся систем:

Акустические колебательные системы

Электрические колебательные контуры

Камертон

Кварцевая пластинка
Рассмотрим некоторые примеры затухающих колебаний.

а) Колебания камертона. Логарифмический декремент.
Пусть период колебаний камертона Тогда
 Это значит, что за время
 с амплитуда колебания уменьшится в
 раз:


Величину называют постоянной времени данной колебательной системы.
б) В акустических колебательных системах, как это видно из приведенной таблицы, логарифмический декремент затухания велик. Это значит, что колебания
быстро затухают. Если  то уже амплитуда десятого колебания
 будет меньше начальной амплитуды
 раз. Действительно,

в) Изменение периода затухающих колебаний удобно проиллюстрировать на примере затухающих колебаний пружинного маятника. Пусть груз с массой 
 подвешен на стальной пружине, которую он растягивает на 2 см. Тогда жесткость пружины
 . Если бы не было затухания, то

Пусть затухание таково, что постоянная времени  т. е. коэффициент сопротивления
 Тогда период колебания станет


Погрузим тот же маятник в жидкость. Пусть теперь постоянная времени с (это значит, что уже амплитуда четвертого колебания примерно в е раз меньше начальной, т. е. затухание достаточно сильное):
 т. е. даже в этом случае период возрос лишь на

Вынужденные колебания
Если тело выведено из положения равновесия и затем предоставлено самому себе, то колебания его происходят с собственной частотой, не зависящей от характера возбуждения, а определяющейся лишь свойствами системы. Колебания тронутой струны имеют одну и ту же частоту вне зависимости от того, щипком или ударом ее заставили звучать.

В то же время имеется ряд способов, при помощи которых телу можно «навязать» колебания с внешней частотой. Такие вынужденные колебания можно осуществить, если создать связь между двумя телами, способными колебаться. Одно из них будет вынуждать колебаться другое. Неточно уравновешенный мотор совершает колебания, которые передаются фундаменту; фундамент будет совершать вынужденные колебания. Можно проделать такой опыт: карманные часы кладутся в маленькую коробку, которая подвешивается на трех нитях; коробка приходит в состояние вынужденного колебания. На рис. 41 показано устройство, при помощи которого можно вращением эксцентрика привести маятник в состояние вынужденных колебаний. Во всех этих случаях на тело действует периодическая сила, меняющаяся с некоторой частотой такую силу уместно назвать внешней.

Вынужденные колебания устанавливаются не сразу. Должно пройти некоторое время, пока связанное с колебательной системой тело само придет в колебание. В конце концов установится какая-то амплитуда, а частота колебания будет точно равна
Наличие у тела собственной частоты колебания  все же скажется на явлении вынужденных колебаний. Точнее, как мы сейчас


увидим, существенно отличие собственной частоты от внешней. На рис. 42 показана зависимость амплитуды вынужденных колебаний от отношения для трех систем, отличающихся трением. При совпадении внешней частоты с собственной амплитуда вынужденного колебания максимальна. Это явление широко известно под названием резонанса.

Кривые, изображенные на рис. 42, могут быть найдены теоретически. Уравнение движения тела, совершающего вынужденные колебания под действием периодической внешней силы имеет вид

Нетрудно показать подстановкой, что смещение колеблющейся точки будет удовлетворять уравнению


где амплитуда

а сдвиг фазы удовлетворяет уравнению

Учитывая, что  подставим эти величины в уравнение движения. После простых преобразований, группируя члены, содержащие

 получим

Так как полученное равенство должно выполняться для любого момента времени, мы должны потребовать, чтобы коэффициенты при  равнялись нулю. Таким образом, получаем два уравнения для определения


Возводя оба уравнения в квадрат и суммируя, получим
 где
 частота собственных колебаний. Из второго уравнения находим сдвиг фазы


Из первой формулы следует, что амплитуда А зависит от  следующим образом: при
 амплитуда растет с увеличением
 при
 достигает максимума и далее падает. Эффект (острота резонанса) будет тем более резким, чем меньше коэффициент сопротивления а. При малом трении резонанс разрушает систему: при
 резонансная амплитуда обращается в бесконечность. Такая возможность должна учитываться строителями. Чтобы обеспечить нечувствительность сооружения к колебаниям грунта, нужно знать резонансную кривую, подобную изображенной на рис. 43. Нижняя кривая показывает колебания грунта, верхняя — здания. При резонансе, который наступает при периоде колебания 0,32 с, амплитуды колебания достигают 20—25 микрон. Это, в общем, не малая величина.
Острота резонанса сказывается и еще на одном важном обстоятельстве: чем острее резонанс, тем медленнее устанавливаются колебания постоянной амплитуды.
Другая особенность вынужденных колебаний — это сдвиг фазы. До сих пор мы молчаливо подразумевали такой выбор начала отсчета времени, при котором при  смещение максимально в положительном направлении. Разумеется, если изучается какое-то одно колебание, то нет нужды делать иной выбор начала отсчета. Однако, если мы сравниваем два колебания и выбираем начало отсчета времени так, чтобы у одного из них при
 то у второго колебания в это же мгновение смещение может иметь произвольное значение. Это обстоятельство можно учесть, вводя в аргумент косинуса сдвиг фазы
 если
 то это значит, что в момент времени
 При помощи сдвига фаз
 смещение по фазе описывается вполне однозначно.
Вернемся теперь к резонансным явлениям.
Величина  в формуле вынужденного колебания означает, что фаза вынужденного колебания, вообще говоря, сдвинута по отношению к фазе вынуждающего колебания. Величина сдвига фаз зависит от отношения собственной и внешней частот
 а также от затухания. На приведенном графике (рис. 44) видно, что при

резонансной частоте вне зависимости от затухания имеет место сдвиг фазы 90°. Если несколько отойти от условий резонанса; то влияние затухания станет очевидным. При слабом затухании (малых значениях логарифмического декремента 8) при частотах, несколько меньших резонансной, сдвиг фаз близок к нулю, при несколько больших частотах сдвиг фаз близок к 180°. Та же тенденция, но не так четко выраженная, имеет место и при сильном затухании. При незначительном трении можно говорить о скачке в 180°, который терпит сдвиг фаз при переходе частоты через резонансное условие.

Чтобы усвоить сущность этих интересных закономерностей, можно проделать простейший опыт (рис. 45). Подвесьте на нитке груз и дайте ему покачаться свободно. Когда период свободных колебаний этого маятника выявится, остановите маятник и периодическим движением руки приведите его в состояние вынужденных колебаний. Сначала двигайте руку быстро, так чтобы период собственных колебаний был больше периода вынужденных, а затем медленно, так чтобы период собственных колебаний был меньше периода вынужденных. Вы убедитесь в том, что в первом случае маятник и рука движутся в противофазе, а во втором случае — синфазно.
Вернемся к рассмотренному на стр. 81 пружинному маятнику, имеющему коэффициент-затухания  массу 50 г и период
 Если на такой маятник будет действовать синусоидальная внешняя сила с частотой
 то амплитуда вынужденных колебаний окажется равной А= 4 см уже при амплитуде вынуждающей силы
 Отклонение частоты вынуждающей силы от
 вызовет изменение амплитуды вынужденных колебаний и фазового угла
 между колебаниями маятника и внешней силы. В таблице приведены соответствующие данные, полученные по формулам этого параграфа.

Видно, что при наличии затухания максимальная амплитуда вынужденных колебаний достигается при частоте вынуждающей силы, несколько меньшей собственной частоты колебаний. Чем меньше затухание, тем незаметнее становится этот сдвиг.
Автоколебания

На рис. 46, изображена ванна треугольного сечения, укрепленная на оси, около которой эта ванна может покачиваться. У ванны есть какой-то свой период свободных колебаний, и, откачнув ее
от положения равновесия, мы можем наблюдать эти свободные колебания до тех пор, пока трение и сопротивление воздуха не остановят их. Поместим эту ванну под водопроводным краном и пустим равномерный поток воды так, чтобы этот поток падал на стенку ванны подальше от ее центровой линии. Нетрудно сообразить, что при этом произойдет. По мере наполнения водой центр тяжести ванны повышается и, наконец, становится выше оси, около которой эта ванна закреплена. Небольшого давления струи воды теперь достаточно для переворота ванны, вода выльется и ванна вернется обратно. Далее явление повторится’ и будет продолжаться до тех пор, пока в ванну будет -поступать струя воды. Ванна будет колебаться. Однако характер этих колебаний и сущность явления весьма отличны от тех колебаний, которые мы изучали выше.

Прежде всего, важно отметить, что внешнее воздействие не носит характера колебаний. Внешнее воздействие (давление струи воды) дает постоянную силу. Второе обстоятельство: реальная система, подверженная действию трения или иных сопротивлений, совершает незатухающие колебания. И, наконец, еще одно важное обстоятельство: возникшие колебания не являются гармоническими, их уже нельзя представить синусоидой. В примере, которым мы воспользовались, общего с синусоидой будет совсем мало. Проделав подобный опыт, можно убедиться, что количество воды в ванне в зависимости от времени может быть представлено пилообразной кривой вроде той, что показана на рис. 46,

Описанные нами колебания принадлежат к так называемым автоколебаниям. Автоколебания — своеобразное явление, принципиально отличное от свободных • незатухающих колебаний, происходящих без действия сил, а также от вынужденных колебаний, происходящих под действием периодической силы. Пример, выбранный выше, может показаться искусственным. Однако автоколебательные системы имеют значительное распространение, и мы сталкиваемся с ними весьма часто всюду, где имеют место механические или иные колебания.
К автоколебательным системам принадлежат простейшие маятниковые часы (рис. 47). Как известно, такие часы заводятся подъемом гири, которая висит на цепочке, перекинутой через зубчатое колесо. Это колесо с помощью зубчатого механизма передает вращение ходовому колесу, которое может сцепляться с изогнутым равноплечим рычагом — анкером. С анкером жестко скреплен маятник.» В моменты, когда ходовое колесо касается своими зубьями зубьев анкера, маятник испытывает толчок, при этом ходовое колесо перемещается на один зубец. В остальное время маятник с анкером качается свободно, обеспечивая точность хода часов. Анкер и ходовое колесо сконструированы таким образом, что маятник получает два толчка по ходу движения: один, когда он идет слева направо, а другой — когда идет справа налево.
В часах мы находим те же признаки автоколебательной системы, которые имеются в ванне треугольного сечения. Колебания происходят под действием постоянной (а не периодической) силы, колебания незатухающие, несмотря на наличие трения, и не имеют гармонического характера.

В приведенных примерах видно общее свойство автоколебаний, называемое обратной связью. Маятник совершает незатухающие колебания, заставляя механизм подталкивать себя в подходящие моменты. Механизм толкает маятник, а маятник оказывает обратное действие на механизм. Если маятник неподвижен, то прекращаются и толчки. Колебаниями маятника управляет сам маятник.
Так же точно качаниями треугольной ванны управляет она сама. Поступающая вода регулирует качание ванны, а само устройство ванны регулирует поступление воды.
Струна, тронутая пальцами и отпущенная, находится в состоянии свободных колебаний. Иначе обстоит дело со струной, по которой музыкант ведет смычком; она совершает автоколебания пилообразного типа. Смычок увлекает струну, ведет ее за собой; когда смещение струны достигает некоторого предела, струна отрывается от смычка и возвращается в исходное положение. Смычок снова увлекает струну и процесс повторяется. За секунду, пока музыкант ведет смычок, явление периодически повторяется сотни раз. Это — типичные автоколебания, так как они вызываются постоянно действующей силой. Сама струна своей упругостью управляет колебаниями.
Скрипящие звуки плохо смазанных дверных петель — явления такого же происхождения.
Мы говорим во всех случаях об обратной связи, если прибор или машина вносит автоматически коррективы в свое поведение при изменении условий работы. Принцип обратной связи является одной из основных идей, используемых современной автоматикой.
Сложение колебаний одного направления
В ряде случаев может возникнуть задача анализа движения тела, участвующего одновременно в двух колебательных процессах. Колеблющийся маятник может находиться на колеблющейся платформе или качающемся корабле.
Если речь идет о колебаниях одного направления, то такое сложение можно осуществить с помощью модели, показанной на рис. 48.

Изображены два маятника, колеблющихся в параллельных плоскостях. На них свободно положена легкая палка, к середине которой прикреплено записывающее перо. Можно считать приближенно, что при любых движениях маятников перо будет ходить в плоскости, мало отличной от плоскостей’ колебания обоих маятников, и что смещение пера в данное
мгновение будет равно алгебраической сумме смещений маятников. Можно использовать и другое устройство: шарик колеблется на пружине, подвешенной к доске. Сама доска скреплена пружиной со стойкой, так что шарик участвует одновременно в двух колебаниях одного направления.
Если  есть смещение в первом из колебаний при отсутствии второго, а
 — смещение при втором колебании в отсутствии первого, то при одновременно происходящих колебательных процессах в каждое мгновение

В самом общем случае складывающиеся колебания могут различаться амплитудами, частотами и иметь сдвиг по фазе.

Рассмотрим сначала случай, когда колебания одинаковы по амплитуде и частоте, но сдвинуты по фазе. Тогда


Это значит, что суммарное колебание будет также гармоническим с амплитудой
Отсюда следует: амплитуды колебании арифметически складываются, если колебания совпадают по фазе; амплитуды колебаний вычитаются, если колебания противоположны по фазе  В промежуточных случаях амплитуда примет значение между нулем и 2А. В частности, при
 амплитуда суммарного колебания равна А. Рис. 49 иллюстрирует сказанное.

Другой важный случай — это сложение колебаний разных частот. Для простоты положим и амплитуды равными. Тогда

В общем случае при сложении таких колебаний возникает какое-то колебательное движение, при этом не удастся подметить строгой периодичности в изменении смещения х. Однако два частных случая заслуживают особого внимания.
Прежде всего, рассмотрим два колебания с близкими частотами  Тогда
 и смещение л: является произведением двух косинусов: один меняется со временем быстро, а другой — очень медленно. Поэтому
 можно рассматривать как медленно меняющуюся амплитуду колебаний, происходящих со средней частотой
 Такие

колебания, называемые биениями, изображены на рис. 50. Здесь отчетливо видны два периода: период основного колебания и период биений.
Второй важный случай — это сложение двух колебаний, частоты которых находятся в отношении целых чисел. Совершенно ясно, что результирующее колебание будет периодическим. Если, скажем, период одного колебания 3 с, а другого 7 с, то через 21 с суммарное колебание будет повторяться. Это показано на рис. 51.
Спектр колебания
Мы уже говорили о колебаниях, в точности повторяющихся через определенные интервалы времени, но не являющихся гармоническими. Например, шла речь о пилообразных колебаниях. Если быть достаточно придирчивыми, то окажется, что гармонических колебаний, т. е. таких, которые изображаются синусоидой, встречается в природе и технике много меньше, чем негармонических.
В конце предыдущего параграфа мы отметили, что сумма двух синусоид хоть и не дает синусоиды, но образует периодическое колебание, если только частоты относятся как целые числа. Разумеется, это верно и для любого числа гармонических колебаний, а не только для двух.
Сумма колебаний с периодами  даст колебание с периодом Т; с таким же периодом будет происходить колебание, складывающееся из трех колебаний с периодами
 из четырех — с добавлением колебания с периодом
 из пяти — с добавлением колебания с периодом
 и т. д. Переходя к частотам, можно это выразить так: сумма любого числа колебаний с частотами, кратными
 т. е. с частотами
 есть колебание с частотой со.
Теперь перед нами встает такой естественный вопрос. Складывая произвольно большое число колебаний с частотами, кратными  беря разные колебания то с теми, то с иными амплитудами, не удастся ли нам всегда подобрать такую сумму, которая передаст своеобразие любого колебания, даже пилообразного? Положительный ответ на этот вопрос был дан французским ученым Фурье. Теорема, которая носит его имя, доказывает, что всегда можно подобрать такие значения
 чтобы представить любое периодическое колебание с частотой со в виде суммы гармонических колебаний:


Частота со называется основной частотой, частоты— это обертоны, или гармоники (говорят: вторая гармоника, третья гармоника и т. д.). Чем ближе график колебания к синусоиде, тем меньше амплитуды гармоник. Напротив, если график колебания мало похож на синусоиду, то амплитуды нескольких гармоник будут не сильно отличаться от амплитуды основной частоты.
Представление колебания в виде суммы гармонических колебаний называется разложением колебания в спектр, а спектром называются данные о частотах и амплитудах гармонических колебаний, из которых составляется колебание с частотой со. Данные о спектре колебания можно записать в виде таблички. Если частот много, то часто прибегают к графическому изображению спектра (рис. 52).

Идею спектра оказывается возможным распространить и на не периодические процессы. Можно говорить о спектре упругих колебаний, созданных ударом кулака по столу, имеет смысл понятие-спектра выстрела или выкрика.
Чтобы это стало ясным, рассмотрим сначала процесс, состоящий из периодических затухающих толчков. Это не выкрик или выстрел, а серия выкриков или выстрелов, повторяющихся через равные промежутки времени. Элементом такого процесса является быстро затухающее колебание, и вся кривая имеет вид, показанный на рис. 53, а. Спектр такого колебания можно установить существующими средствами-: он будет иметь вид, показанный на соседнем рисунке. Мы видим, что (как этого и следовало ожидать) спектр состоит из множества частот, кратных основной. Обратите внимание, что спектр имеет максимум: наиболее сильно в спектре представлена восьмая гармоника. Этоне случайно: если мы вернемся к картине колебания, то увидим, что в кажд^-т.«отдельном толчке затухающий импульс колеблется с «частотой», в 8 раз большей частоты основного тона (рис. 53, а).
На рис. 53, б показана картина таких же толчков, но они происходят с частотой в два раза меньшей, чем ранее. Сравните спектр этого колебания с предыдущим. Так как основная частота теперь в два раза меньше, то «частота» затухающего элементарного процесса (она осталась той же) будет теперь 16-й гармоникой основного тона. Распределение амплитуд гармоник останется прежним, но только число их в том же интервале частот станет в два раза большим.
Нетрудно теперь понять, что спектр непериодического процесса — одного толчка — будет сплошным. Отдельных частот в нем не будет, но характер спектра в том же интервале частот будет весьма похож на то, что рассмотрено ранее (рис. 53, в).


Математическое доказательство приведенных рассуждений содержится в теоретических так называемых интегралов Фурье.
Сложение взаимно перпендикулярных колебаний
Чтобы проследить за закономерностями сложного колебания, являющегося суммой двух взаимно перпендикулярных колебаний, проще всего воспользоваться электронным осциллографом. Об этом приборе будет еще речь впереди (стр. 418). Сейчас достаточно сказать, что осциллограф позволяет осуществить колебания электронного луча в двух взаимно перпендикулярных направлениях. След электронного луча на светящемся экране описывает траекторию, возникающую как результат участия светящегося пятнышка в двух взаимно перпендикулярных колебательных движениях.
Пусть колебание следа луча в вертикальном направлении происходит по закону  а в горизонтальном направлении — в соответствии с формулой
 Чтобы выяснить характер результирующей траектории, надо из этих двух уравнений исключить время и найти уравнение
 Записывая выражения смещений в виде

и заменяя во втором уравнении  и
 получим после элементарных преобразований уравнение эллипса, повернутого по отношению к осям координат:


Начнем теперь менять параметры колебаний и проследим за поведением эллипса. Если изменять разность фаз, то эллипс будет менять свою форму и одновременно поворачиваться (рис. 54). При разности фаз, равной 90°, оси эллипса будут совпадать с осями координат. При изменении разности фаз в меньшую или большую сторону эллипс начнет поворачиваться налево или направо и одновременно сужаться. Когда разность фаз обратится в нуль, то эллипс выродится в прямую линию. Сказанное нужно проверить, подставляя в написанное выше уравнение эллипса значения 90, 180°.


Если амплитуды колебаний вдоль вертикали и горизонтали равны, то при разностях фаз в 90 и 270° траектория становится окружностью. Между этими двумя разностями фаз есть различие, хотя они и дают тождественные траектории. В одном случае луч обегает окружность по часовой стрелке, а в другом — против. Чтобы это увидеть, надо вернуться к исходным уравнениям. Они запишутся так:
Первая пара уравнений указывает, что при возрастании времени от  точка с координатами
 начинает двигаться в сторону отрицательных
 т. е. по часовой стрелке. Обратное движение указывается второй парой уравнений.
При демонстрации с помощью осциллографа можно обратить внимание на то, что эллипсы не стоят на месте, а медленно перемещаются так, как будто бы происходило непрерывное изменение сдвига фаз. Если мы посмотрим внимательно, то будет видно, что эллипс не поворачивается, а кривая, вычерчиваемая световым пятном, как бы непрерывно переходит из одного эллипса в другой. Подобное явление имеет место тогда, когда частоты колебаний слегка различаются. Действительно, ведь различие частот вполне эквивалентно случаю непрерывно меняющейся разности фаз. Скажем, частота вертикального колебания  больше частоты горизонтального колебания
 тогда

где в скобках стоит переменная разность фаз.

Если частоты существенно отличаются друг от друга, то луч не успевает пройти значительную часть одного эллипса, как уже

фаза его становится иной. В результате описываемые кривые всё меньше и меньше напоминают эллипсы. Примеры этих причудливых кривых, называемых фигурами Лиссажу, показаны на рис. 55. Изображены кривые для отношения частот
Услуги по физике:
Лекции по физике:
Присылайте задания в любое время дня и ночи в ➔
Официальный сайт Брильёновой Натальи Валерьевны преподавателя кафедры информатики и электроники Екатеринбургского государственного института.
Все авторские права на размещённые материалы сохранены за правообладателями этих материалов. Любое коммерческое и/или иное использование кроме предварительного ознакомления материалов сайта natalibrilenova.ru запрещено. Публикация и распространение размещённых материалов не преследует за собой коммерческой и/или любой другой выгоды.
Сайт предназначен для облегчения образовательного путешествия студентам очникам и заочникам по вопросам обучения . Наталья Брильёнова не предлагает и не оказывает товары и услуги.
Related posts:
- Убедитесь что у вас имеются разрешения на запуск системных служб
- Как создать bat файл в windows 7
- Как считается рентабельность в 1с
- Как увеличить скорость работы нетбука asus eee pc
АСИНХРОННЫЕ
ЭЛЕКТРОДВИГАТЕЛИ
4. ВРАЩАЮЩИЕ МОМЕНТЫ И МЕХАНИЧЕСКИЕ ХАРАКТЕРИСТИКИ АСИНХРОННЫХ ДВИГАТЕЛЕЙ
Как уже говорилось, взаимодействие тока I 2 в обмотке ротора с потоком асинхронной машины Ф создает механическую силу, приводящую ротор во вращение. При определении вращающего момента, создаваемого этой силой, необходимо исходить из известного физического соотношения, согласно которому мощность, затрачиваемая на приведение тела во вращение, определяется произведением приложенного к нему момента на скорость вращения данного тела.
Как было указано в § 3, на ротор двигателя через вращающийся магнитный поток Ф передается некоторая электромагнитная мощность, рассчитываемая по формуле (33). Однако не вся мощность, переносимая на ротор магнитным потоком, расходуется на приведение его во вращение, поскольку часть ее тратится на нагревание проводников обмотки ротора.
Механическая мощность двигателя, равная разности электромагнитной мощности и мощности потерь [см. формулу (34)], будет равна произведению вращающего момента на частоту вращения ротора:
где М — момент, Н∙м; n — частота вращения, об/мин.
Частота вращения ротора может быть связана с частотой вращения магнитного поля машины, если вспомнить формулу (9), из которой следует:
Подставив в (39) выражение для Р мех из правой части (34) и выражение для n из правой части (40), получим:
| 3(I’ 2 ) 2 r’ 2 | 1 — s | 3(I‘ 2 ) 2 | r‘ 2 | |
| M = | s | = | s | . |
| 0,105n 1 (1 — s) | 0,105n 1 | |||
Если теперь учесть формулу (7) для n 1 и формулу (30) для I’ 2 , то окончательно выражение для М будет иметь вид:
| 3 | r’ 2 | pU 1 2 |
| M = | s | . |
| 6,28f[(r 1 + r’ 2 /s) 2 + (x 1 + x’ 2 ) 2 ] | ||
Во многих случаях для понимания сущности явлений, происходящих в асинхронной машине, полезно иметь в виду еще одно выражение для вращающего момента. Выше мы уже упоминали, что механическая сила, действующая на проводники ротора, создается в результате взаимодействия тока в проводниках обмотки ротора с магнитным полем. Момент асинхронного двигателя можно рассчитать, зная значение приведенного тока в роторе и потока машины
М = c м I 2 Ф макс cos ψ 2 ,
где ψ 2 — угол сдвига между э. д. с. Е’ 2 , наводимой в роторе и током ротора I’ 2 ; c м — постоянный коэффициент; Ф макс — магнитный поток, Вб; I’ 2 — ток ротора, А.
В области малых скольжений асинхронной машины справедливой является приближенная формула
поскольку cos ψ 2 при малых скольжениях близок к единице
Используя формулу (42), можно получить достаточно полное представление о механических характеристиках асинхронного двигателя. Обратим прежде всего внимание на то, что
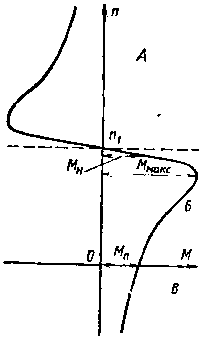 |
| Рис. 19. Естественная механическая характеристика асинхронного двигателя. А — генераторный режим; Б — режим двигателя; В — режим электромагнитного тормоза. |
механический момент двигателя зависит от трех групп величин: во-первых, что величины, определяемые конструкцией двигателя, к их числу относятся r 1 , r’ 2 , x 1 , x’ 2 ; вовторых, величины, характеризующие напряжение, подводимое к двигателю — напряжение на его зажимах U и частота питающего напряжения f; наконец, последняя величина, определяющая момент, развиваемый двигателем, зависит от режима его работы — это скольжение s.
В большинстве случаев асинхронные двигатели работают при номинальном напряжении U 1 , приложенном к обмотке статора и номинальной частоте питающей сети. Кроме того, параметры цепей ротора и статора двигателя, т. е. активные и индуктивные сопротивления также обычно не меняются в зависимости от режима работы. Поэтому в обычных условиях момент, развиваемый двигателем, изменяется только за счет изменения частоты вращения ротора.
Если использовать уравнение (9), то можно определить значение скольжения, соответствующее каждой заданной частоте n двигателя, и по формуле (42) вычислить величину момента для этой частоты вращения. Расчет значений момента для различных частот позволяет построить естественную механическую характеристику асинхронного двигателя, представляющую собой зависимость вращающего момента от частоты вращения ротора при номинальном напряжении на обмотках статора U 1 = U н , номинальной частоте сети и отсутствии каких-либо дополнительных сопротивлений в цепях статора и ротора. Обычно естественная механическая характеристика асинхронного двигателя имеет вид, пред ставленный на рис. 19.
Рассмотрим физические явления, обусловливающие такую форму механической характеристики. При частоте вращения ротора, равной синхронной, проводники ротора движутся с той же частотой, что и вращающееся магнитное поле. Поэтому э. д. с, а следовательно, и ток в роторе равен нулю. Поэтому равен нулю и вращающий момент двигателя. При уменьшении частоты вращения ротора ниже синхронной проводники обмотки ротора начинают пересекать магнитное поле машины, в результате чего в обмотке ротора наводится э. д. с, пропорциональная скольжению ротора [см. формулу (13)]. При малых скольжениях (в пределах от s = 0 до s = s к ) ток ротора также изменяется почти пропорционально скольжению. К такому выводу можно прийти, рассматривая уравнение (26) или уравнение (30). Так, в уравнении (26) при малых значениях s можно пренебречь составляющей x 2 s в знаменателе по сравнению со значением r 2 , а в уравнении (30) можно пренебречь всеми составляющими в знаменателе по сравнению со значением r’ 2 /s.
Таким образом, ток ротора в этом диапазоне скольжений практически определяется величиной э. д. с. ротора, деленной на постоянное активное сопротивление r 2 [уравнение (26)].
Если рассмотреть уравнение (43) и учесть, что поток машины Ф макс практически постоянен при изменении нагрузки двигателя, то можно прийти к заключению, что момент двигателя в области малых скольжений пропорционален току ротора. А поскольку ток ротора приблизительно пропорционален скольжению, то оказывается, что и момент в этой зоне пропорционален скольжению. Такая зависимость хорошо видна на рис. 19 при п, близких к п 1 .
Обычно номинальное скольжение двигателя, т. е. скольжение, при котором двигатель развивает номинальный момент, составляет малую величину порядка от 0,01 до 0,1. Поэтому зависимость момента двигателя от скольжения при изменении нагрузки от нулевой до номинальной подчиняется линейному закону.
По мере увеличения скольжения влияние индуктивного сопротивления обмотки ротора двигателя значительно возрастает. Это приводит к тому, что зависимость между моментом и скольжением перестает быть линейной и при некотором значении скольжения s = s макс вращающий момент достигает максимального значения М макс Скольжение s макс называется критическим. Исследование условий, при которых наступает максимальный вращающий момент, показывает, что он имеет место приблизительно при таком скольжении, когда индуктивное сопротивление обмотки ротора равно ее активному сопротивлению.
Величину критического скольжения можно найти по формуле
| s max = | r’ 2 | . |
| x 1 + x’ 2 |
а величина максимального момента асинхронного дви-гателя определяется по следующей приближенной формуле:
| M max = | 1 | 3pU 2 |
| 2 | 2πf[r 1 + x 1 + x’ 2 ] |
Из приведенных выражений видно, что величина максимального момента не зависит от значения активного сопротивления ротора. Активное сопротивление ротора влияет только на величину критического скольжения. Величина максимального момента, который может быть развит асинхронным двигателем, определяется в основном суммой индуктивных сопротивлений статора и ротора, поскольку значение r 1 обычно весьма мало по сравнению с х 1 + х’ 2 . Для того чтобы увеличить М макс , асинхронные двигатели обычно стараются проектировать с возможно меньшими индуктивными сопротивлениями рассеяния статора и ротора. Одной из важных причин, характеризующих асинхронный двигатель, является перегрузочная способность
| k max = | M max | . |
| M н |
где k м — коэффициент, определяющий перегрузочную способность; М н — номинальный момент двигателя.
Увеличение скольжения до значений выше критического, т. е. дальнейшее понижение частоты вращения ротора, приводит к понижению величины вращающего момента.
Наконец, при скольжении, равном единице, т. е. при неподвижном роторе момент асинхронного двигателя равен пусковому моменту. Наряду с максимальным моментом он составляет одну из важных эксплуатационных характеристик двигателя. Его величина может быть получена из общей формулы момента (42), если в нее подставить s = l:
| M п = | 3r’ 2 pU 1 2 | . |
| 6,28f[(r 1 + r’ 2 ) 2 + (x 1 + x’ 2 ) 2 ] |
Выражение (42) может быть использовано также для расчеты вращающего момента двигателя в генераторном режиме, когда скольжения оказываются отрицательными (см. рис. 19), т. е. n>n 1 .
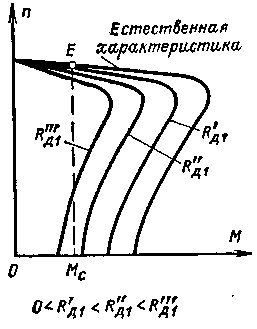 |
| Рис. 20. Механические характеристики асинхронного двигателя при различных значениях питающего напряжения (активные сопротивления-резисторы в цепи статора). |
В этом режиме знак момента меняется по сравнению с двигательным режимом, поскольку меняется направление тока, проходящего через ротор.
Помимо зависимости вращающего момента асинхронного двигателя от частоты вращения ротора большое значение имеет зависимость его от напряжения, питающего двигатель. Однако такая зависимость имеет значительно более простой характер. Как видно из рассмотрения формулы (42), при заданном значении частоты вращения и скольжения ротора развиваемый двигателем момент прямо пропорционален квадрату подводимого к обмотке статора напряжения. Это значит, что при снижении напряжения на 10% момент понижается на 19%, а при снижении напряжения на 20% уменьшение момента составляет 36%. На рис. 20 изображены механические характеристики двигателя при номинальном питающем напряжении (естественная характеристика) и напряжении, пониженном за счет введения сопротивлений (резисторов) R д1 .
Из сказанного следует, что вращающий момент, развиваемый асинхронным двигателем, весьма чувствителен к изменению питающего напряжения. При снижении напряжения, питающего двигатель, который работает под нагрузкой, его вращающий момент снижается. В результате этого происходит понижение частоты вращения двигателя. Частота понижается (и соответственно увеличивается скольжение) до тех пор, пока вращающий момент двигателя не станет равным статическому моменту сопротивления, обусловленному
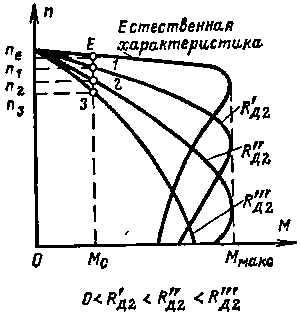 |
| Рис. 21. Механические характеристики асинхронного двигателя при различных сопротивлениях-резисторах в цепи ротора |
приводом. Однако если напряжение понижается очень сильно, может случиться, что максимальный вращающий момент, который развивает двигатель при данном напряжении, оказывается меньше, чем статический момент сопротивления на его валу. В этом случае происходит опрокидывание двигателя, т. е. частота вращения ротора постепенно уменьшается и в конце концов двигатель останавливается. По его обмоткам в этом режиме проходит большой ток (см. § 3) и его необходимо обязательно отключить от сети.
Большое значение имеют механические характеристики асинхронных двигателей, получаемые при введении активного сопротивления в цепи обмоток ротора, что может быть выполнено в двигателях с фазным ротором. Механические характеристики двигателя при различных величинах дополнительных сопротивлений (резисторов) в цепи ротора R д2 изображены на рис. 21.
При малых значениях скольжения дополнительное сопротивление в цепи ротора уменьшает ток ротора. Если учесть формулу (42), то можно увидеть, что это приводит к уменьшению момента, развиваемого двигателем при одном и том же скольжении. Из рис. 21 видно, что при заданном скольжении, т. е. при одной и той же частоте вращения n, момент тем меньше, чем больше сопротивление в цепи ротора.
Величина критического скольжения при большем сопротивлении в цепи ротора оказывается большей. Это следует из формулы (45) и физически объясняется тем, что при большом активном сопротивлении в цепи ротора индуктивное сопротивление рассеяния в роторе может стать равным ему только при большом скольжении. Наконец, величина максимального момента, развиваемого двигателем, остается одинаковой при любом сопротивлении в цепи ротора, как это следует из формулы (46).