§ 13.4. Рабочие характеристики асинхронного двигателя
вращения n2, КПД η, полезного момента (момента на валу) М2, коэффициента мощности cos φ, и тока статора I1 от полезной мощности Р2 при U1 = const f1 = const.
Скоростная характеристика n2 = f(P2). Частота вращения ротора асинхронного двигателя
n2 = n1(1 — s).
Скольжение по (13.5)
т. е. скольжение двигателя, а следовательно, и его частота вращения определяются отношением электрических потерь в роторе к электромагнитной мощности Рэм. Пренебрегая электрическими потерями в роторе в режиме холостого хода, можно принять Рэ2 = 0, а поэтому s ≈ 0 и n20 ≈ n1. По мере увеличения нагрузки на валу

Рис. 13.7. Рабочие характеристики асинхронного двигателя
двигателя отношение (13.24) растет, достигая значений 0,01—0,08 при номинальной нагрузке. В соответствии с этим зависимость n2 = f(P2) представляет собой кривую, слабо наклоненную к оси абсцисс. Однако при увеличении активного сопротивления ротора r2‘ угол наклона этой кривой увеличивается. В этом случае изменения частоты вращения n2 при колебаниях нагрузки Р2 возрастают. Объясняется это тем, что с увеличением r2‘ возрастают электрические потери в роторе [см. (13.3)].
Зависимость М2 =f(P2). Зависимость полезного момента на валу двигателя М2 от полезной мощности Р2 определяется выражением
M2 = Р2/ ω2 = 60 P2/ (2πn2) = 9,55Р2/ n2, (13.25)
где Р2 — полезная мощность, Вт; ω2 = 2πf 2/ 60 — угловая частота вращения ротора.
Из этого выражения следует, что если n2 = const, то график М2 =f2(Р2) представляет собой прямую линию. Но в асинхронном двигателе с увеличением нагрузки Р2 частота вращения ротора уменьшается, а поэтому полезный момент на валу М2 с увеличением нагрузки возрастает не сколько быстрее нагрузки, а следовательно, график М2 =f (P2) имеет криволинейный вид.

Рис. 13.8. Векторная диаграмма асинхронного
двигателя при небольшой нагрузке
Зависимость cos φ1 = f (P2). В связи с тем что ток статора I1 имеет реактивную (индуктивную) составляющую, необходимую для создания магнитного поля в статоре, коэффициент мощности асинхронных двигателей меньше единицы. Наименьшее значение коэффициента мощности соответствует режиму х.х. Объясняется это тем, что ток х.х. I0 при любой нагрузке остается практически неизменным. Поэтому при малых нагрузках двигателя ток статора невелик и в значительной части является реактивным (I1 ≈ I0). В результате сдвиг по фазе тока статора  , относительно напряжения
 , получается значительным (φ1 ≈ φ0), лишь немногим меньше 90° (рис. 13.8). Коэффициент мощности асинхронных двигателей в режиме х.х. обычно не превышает 0,2. При увеличении нагрузки на валу двигателя растет активная составляющая тока I1 и

Рис. 13.9. Зависимость cos φ1,от нагрузки при
соединении обмотки статора звездой (1) и треугольником (2)
коэффициент мощности возрастает, достигая наибольшего значения (0,80—0,90) при нагрузке, близкой к номинальной. Дальнейшее увелиичение нагрузки сопровождается уменьшением cos φ1 что объясняется возрастанием индуктивного сопротивления ротора (x2s) за счет увеличения скольжения, а следовательно, и частоты тока в роторе. В целях повышения коэффициента мощности асинхронных двигателей чрезвычайно важно, чтобы двигатель работал всегда или по крайней мере значительную часть времени с нагрузкой, близкой к номинальной. Это можно обеспечить лишь при правильном выборе мощности двигателя. Если же двигатель работает значительную часть времени недогруженным, то для повышения cos φ1, целесообразно подводимое к двигателю напряжение U1 уменьшить. Например, в двигателях, работающих при соединении обмотки статора треугольником, это можно сделать пересоединив обмотки статора в звезду, что вызовет уменьшение фазного напряжения в  раз. При этом магнитный поток статора, а следовательно, и намагничивающий ток уменьшаются примерно в
 раз. Кроме того, активная составляющая тока статора несколько увеличивается. Все это способствует повышению коэффициента мощности двигателя. На рис. 13.9
представлены графики зависимости cos φ1, асинхронного двигателя от нагрузки при соединении обмоток статора звездой (кривая 1) и треугольником (кривая 2).
7.6 Рабочие характеристики асинхронного двигателя
Рабочие характеристики асинхронного двигателя (рисунок 7.4) представляют собой зависимости: частоты вращения n2, КПД, полезного момента М2, коэффициента мощности cos  и тока статора
 от полезной мощности Р2 при постоянстве питающего напряжения U1 = const и частоты f1 = const. При этом зависимость
 называетсяскоростной характеристикой.
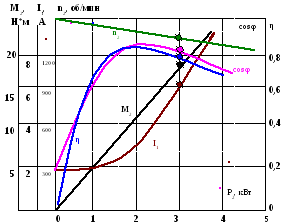
Рисунок 7.4 – Рабочие характеристики асинхронного двигателя
Существует два метода получения данных для построения рабочих характеристик асинхронных двигателей: метод непосредственной нагрузки и косвенный метод. Метод непосредственной нагрузки заключается в опытном исследовании двигателя в диапазоне нагрузок от холостого хода до режима номинальной нагрузки. Этот метод применяется для двигателей мощностью не более 10—15 кВт. Универсальный косвенный метод, применение которого не ограничивается мощностью двигателя. Метод заключается в выполнении двух экспериментов: опыта холостого хода и опыта короткого замыкания. Опыты холостого хода и короткого замыкания асинхронных двигателей аналогичны таким же опытам трансформаторов. Но имеют особенности, обусловленные наличием у двигателя вращающейся части – ротора.
7.7 Регулирование частоты вращения асинхронных двигателей
Частоту вращения ротора асинхронного двигателя можно регулировать изменением скольжения, частоты тока или числа полюсов в обмотке статора.
Регулирование частоты вращения изменением скольжения возможно изменением подводимого к обмотке статора напряжения или активного сопротивления обмотки ротора. Регулировка частоты вращения изменением скольжения происходит только в нагруженном двигателе.
Изменение подводимого напряжения. Увеличение подводимого к двигателю напряжения вызывает рост частоты вращения. Однако диапазон регулирования частоты вращения получается небольшим, так как с превышением номинального напряжения возникает опасность перегрева двигателя, вызванного резким увеличением электрических и магнитных потерь. А с уменьшением напряжения двигатель утрачивает перегрузочную способность, которая пропорциональна квадрату напряжения сети.
Подводимое к двигателю напряжение изменяют или регулировочным автотрансформатором или реакторами, включаемыми в разрыв линейных проводов.
Узкий диапазон регулирования и неэкономичность (необходимость в дополнительных устройствах) ограничивают область применения этого способа регулирования частоты вращения.
Изменение активного сопротивления в цепи ротора. Этот способ регулирования частоты вращения возможен только в двигателях с фазным ротором. Изменение активного сопротивления цепи ротора достигается включением в цепь ротора регулировочного реостата, подобного пусковому реостату, но рассчитанного на длительный режим работы.
В зависимости от конструкции регулировочного реостата этот способ регулирования частоты вращения может быть плавным или ступенчатым. Способ обеспечивает регулирование частоты вращения только в сторону уменьшения синхронной частоты вращения.
Изменение частоты тока в статоре. Этот способ регулирования, называемый «частотное регулирование», основан на изменении синхронной частоты вращения  . Для осуществления этого способа регулирования необходим источник питания двигателя переменным током с регулируемой частотой, в качестве которого применяются электромашинные или полупроводниковые преобразователи частоты. Чтобы регулировать частоту вращения, достаточно изменить частоту тока
 , которая влияет на максимальный момент. Поэтому для сохранения перегрузочной способности, коэффициента мощности и КПД двигателя на требуемом уровне одновременно с изменением частотыf1 необходимо изменять и напряжение питания.
Частотное регулирование двигателей позволяет плавно изменять частоту вращения в широком диапазоне.
Изменение числа полюсов обмотки статора. Этот способ регулирования частоты вращения дает ступенчатую регулировку. Так, при  и
 пар полюсов можно получить следующие синхронные частоты вращения: 3000, 1500, 1000, 750, 600 об/мин.
Изменять число полюсов в обмотке статора можно или укладкой на статоре двух обмоток с разным числом полюсов, или укладкой на статоре одной обмотки, конструкция которой позволяет путем переключения катушечных групп получать различное число полюсов. Последний способ получил наибольшее распространение.
Регулирование частоты вращения изменением числа полюсов на статоре применяют исключительно в асинхронных двигателях c короткозамкнутым ротором, т. к. число полюсов в обмотке этого ротора всегда равно числу полюсов статора и для изменения частоты вращения достаточно изменить число полюсов в обмотке статора.
У вас большие запросы!
Точнее, от вашего браузера их поступает слишком много, и сервер VK забил тревогу.
Эта страница была загружена по HTTP, вместо безопасного HTTPS, а значит телепортации обратно не будет.
Обратитесь в поддержку сервиса.
Вы отключили сохранение Cookies, а они нужны, чтобы решить проблему.
Почему-то страница не получила всех данных, а без них она не работает.
Обратитесь в поддержку сервиса.
Вы вернётесь на предыдущую страницу через 5 секунд.
Вернуться назад