Контролируемый телемеханический пункт – место размещения объектов, контролируемых или управляемых средствами телемеханики
В первой главе даётся определение телемеханики как отрасли науки и техники, приводятся особенности, отличающие телемеханику от смежных направлений техники и обычных систем автоматического управления, формулируются основные проблемы телемеханики. Краткая история развития телемеханики дополняется сведениями о широком применении телемеханических систем в Самарской области.
А 16
Рецензент канд. техн. наук, доцент В.Г. Щетинин
© А.А. Абросимов, 2011
© Самарский государственный
технический университет, 2011
Дисциплина «Телемеханика» введена в учебный план специальности 220201 «Управление и информатика в технических системах» как дисциплина специализации. Это соответствует традиционному названию целого класса систем контроля и управления, широко применяемого в различных отраслях промышленности, в том числе в Самарском регионе. Объективно эти системы имеют ряд особенностей, существенно отличающий их от автоматизированных систем управления.
В настоящее время по дисциплине отсутствуют учебники и учебные пособия.
Во второй главе вводятся основные понятия о системах телемеханики. Даётся характеристика различным типам объектов, наличие которых требует применения телемеханики, выполняющей различные телемеханические функции, рассмотрены основные структуры систем телемеханики.
В третьей главе рассмотрены вопросы организации многоканальной телемеханической связи, позволяющие использовать одну линию связи для контроля и управления множеством объектов.
В четвёртой главе приводится характеристика телемеханических кодов, применяемых в цифровых системах телемеханики. Большое внимание уделено корректирующим кодам, начиная с принципов их построения. Рассмотрены структуры, порядок построения наиболее широко применяемых корректирующих кодов.
В пятой главе дана характеристика модуляции телемеханических сигналов, используемых для повышения помехоустойчивости передаваемых сообщений. Рассмотрены методы непрерывной модуляции и методы дискретной модуляции, приведены способы оценки спектров импульсных сигналов, применяемых в телемеханике.
В шестой главе рассмотрены вопросы организации телемеханических линий и каналов связи. Основное внимание уделено проводным линиям связи, имеющим широкое распространение: дано определение первичным и вторичным параметрам, режиму и условиям согласованной передачи электромагнитной энергии по проводной линии, особенностям использования линий электропередач в телемеханике. Рассмотрены вопросы организации телемеханических каналов с применением радиосвязи, получающей всё большее распространение.
Вопросы помехоустойчивости систем телемеханики рассмотрены в седьмой главе. При передаче на большие расстояния телемеханические сигналы подвергаются воздействию помех и искажаются. Поэтому повышение помехоустойчивости, оцениваемое теорией В.А. Котельникова и реализуемое для телемеханики иными методами, является чрезвычайно актуальным.
Принципы построения телемеханических систем, рассмотренные в восьмой главе, приведены на примере системы телеизмерений с временным разделением сигналов. Телемеханическая функция телеизмерений, во-первых, является наиболее распространённой в системах телемеханики, во-вторых, она является наиболее сложной в реализации. Приведено описание типовой структуры комплекса устройств цифровой системы телеизмерений, рассмотрены вопросы синхронизации и синфазирования работы распределителей.
В заключительной девятой главе рассмотрены вопросы реализации систем телемеханики, построения основных функциональных блоков и узлов.
Во многих случаях возникает необходимость контролировать состояние и управлять режимами работы современных объектов, которые рассредоточены на больших площадях или расстояниях. Это магистральные продуктопроводы, нефтяные и газовые месторождения, электрические сети, железнодорожные магистрали и другие. Такие объекты управления отличаются от обычных объектов одним фактором – расстоянием между объектом контроля или управления и местом, с которого производится управление, где вырабатываются команды управления или отображается состояние объектов.
Применение обычных систем автоматического управления для таких объектов оказывается неэффективным, так как каждый объект требует отдельного канала связи, по которому передаются сигналы от объекта до места выработки команд и обратно. Кроме того, передача на большие расстояния сигналов контроля и управления сопровождается их искажением.
Чтобы преодолеть влияние фактора расстояния и сделать это наиболее экономичным способом, применяются специальные системы, получившие название телемеханических систем. Поэтому целью настоящей дисциплины является изучение принципов построения, отличительных особенностей, типовых задач, решаемых при создании систем телемеханики.
Изучение теоретических вопросов дополняется выполнением курсового проекта, работа над которым позволяет закрепить получаемые знания практическим проектированием.
1. ПРЕДМЕТ ТЕЛЕМЕХАНИКИ
1.1. ОПРЕДЕЛЕНИЕ, ОСОБЕННОСТИ
И ОСНОВНЫЕ ПРОБЛЕМЫ ТЕЛЕМЕХАНИКИ
Термин «телемеханика», введенный в 1905 г. французским инженером Э. Бранли, состоит из двух греческих слов: Tе1е – далеко и Mechanike – мастерство, или наука о машинах.
Телемеханика – отрасль науки и техники, охватывающая теорию и технические средства контроля и управления объектами на расстоянии с применением специальных преобразователей сигналов для эффективного использования каналов связи.
В телемеханике передача информации осуществляется без непосредственного участия человека, человек-оператор находится в пункте управления, где принимает информацию о состоянии контролируемых объектов, а также может вырабатывать команды управления. Однако в некоторых областях применения телемеханики (медицина, космос, спорт и т.п.) человек находится на обеих сторонах передачи, но на одной из сторон он является объектом контроля.
Кроме телемеханики, имеется ряд отраслей техники, занимающихся передачей информации – телеграф, телефон, телевидение и др. Хотя научные основы всех методов и средств передачи информации, в том числе телемеханики, базируются на общей теории связи и теории информации, промышленная телемеханика имеет следующие особенности, отличающие телемеханику от перечисленных средств связи:
1. Необходимость высокой точности передачи информации. Например, системы телеизмерений могут иметь точность до 0,05%.
2. Недопустимость большого запаздывания в передаче информации при управлении, так как длительная задержка передаваемых сообщений в телемеханике в ряде случаев может вызвать аварию.
3. Необходимость большой надежности в передаче команд, так как ошибки при передаче команд могут привести к аварии. Отсюда – требование к большей достоверности передачи информации. Так, в телеуправлении допустимая вероятность возникновения ложной команды составляет величину порядка 10 -14 , что намного выше требований к достоверности передачи в других видах связи [1].
4. Отличие входных и выходных устройств систем телемеханики от таких же устройств в системах связи. Источниками информации в устройствах телемеханики являются датчики, командные устройства, а в системах связи – микрофон, передающая телевизионная камера.
5. Централизованность передачи информации. В телемеханике передача информации, как правило, осуществляется от объектов, которые рассредоточены на большой площади или расстоянии, в единый пункт управления, где находится человек-оператор или управляющий вычислительный комплекс.
При передаче телемеханической информации можно выделить следующие проблемы:
1) достоверности, т.е. передачи информации с малыми искажениями, возникающими как в аппаратуре, так и при передаче по линии связи из-за помех;
2) эффективности, т.е. нахождения способов лучшего использования аппаратуры и линии связи при передаче большого количества информации;
3) экономичности, т.е. построения простых и дешевых устройств телемеханики, обеспечивающих наибольшее количество передаваемой информации при наименьшей затрате средств.
Исходя из определения телемеханики структурную схему системы телемеханики можно представить в виде, отображённом на рис. 1.1. Как видно из рисунка, основными составляющими системы телемеханики (СТМ) являются устройство пункта управления, линии связи и устройство контролируемого пункта. В телемеханике широко используются следующие понятия.
Контролируемый телемеханический пункт (КП) – место размещения объектов, контролируемых или управляемых средствами телемеханики.
Телемеханический пункт управления (ПУ) – это место, с которого осуществляется управление или контроль состояния объектов, расположенных на контролируемом пункте. При частичной автоматизации в пункте управления находится диспетчер.
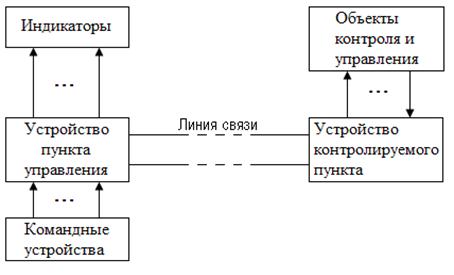
Рис. 1.1. Структурная схема системы телемеханики
Устройство телемеханики – совокупность технических средств телемеханики, расположенных на телемеханическом пункте управления или контролируемом телемеханическом пункте.
Комплекс устройств телемеханики – совокупность устройств пунктов управления и контролируемых пунктов, предназначенных для совместного применения в телемеханических системах.
Телемеханическая система – совокупность устройств пунктов управления и контролируемых пунктов, периферийного оборудования, необходимых линий и каналов связи, предназначенных для совместного выполнения телемеханических функций.
1.2. КРАТКАЯ ИСТОРИЯ РАЗВИТИЯ ТЕЛЕМЕХАНИКИ
Телемеханикакак область науки и техники возникла на базе развития автоматики, радиотехники и связи.
В начале 30-х годов в нашей стране первой отраслью промышленности, в которой стала применяться телемеханика, явились энергетические системы. Сначала применялись системы телеизмерения, а затем системы телеуправления и телесигнализации для централизованного управления генераторами на станциях, масляными выключателями на подстанциях и контроля исправности работы оборудования. Первая автоматизированная гидроэлектростанция с управлением на расстоянии была построена в нашей стране в 1932 г.
Несколько позже была осуществлена телемеханизация на канале им. Москвы. Телемеханика использовалась для телеуправления шлюзами, насосными станциями на расстоянии до 60 км из центрального диспетчерского пункта [2].
Телемеханические устройства строились в основном на электромеханических реле и электронных лампах с использованием многопроводных линий связи. Аппаратура получалась громоздкой, медленно действующей и не очень надёжной, каждая система создавалась как уникальная [3].
В 50-х годах создаётся промышленное производство телемеханических систем на специализированных заводах приборостроения. По критерию элементной базы можно выделить несколько поколений систем телемеханики.
Первое поколение было реализовано на быстродействующих бесконтактных элементах (полупроводниковых приборах, магнитных элементах с прямоугольной петлей гистерезиса, лампах с холодным катодом и т.п.). Эти элементы позволили отказаться от ненадёжных релейных контактов, начались серьезные теоретические исследования и практические работы по их использованию в телемеханике. Это не была автоматическая замена старых элементов новыми элементами. Более широкие возможности новых элементы потребовали новых идей в конструировании аппаратуры и длительных исследований. В результате было разработано много оригинальных бесконтактных телемеханических устройств, повысивших эффективность контроля и управления.
Второе поколение было основано на использовании унифицированных субблоков, из которых собиралась номенклатура выпускаемых систем телемеханики. Например, комплекс унифицированных субблоков «Спектр» представлял собой набор типовых блоков, каждый из которых был законченным функциональным элементом, сопрягаемым с другими функциональными элементами, имел объёмную конструкцию, заливаемую синтетической смолой. Примерами субблоков являются субблоки генератора тактовых импульсов, источников питания, шифратора, дешифратора и других функциональных элементов. Это повысило унификацию в производстве, вместо жёсткой конфигурации системы появился набор модификаций по выполняемым функциям и информационным объёмам, повысилась надёжность в эксплуатации. Преимущество субблоков «Спектр» было реализовано в комплексе устройств телемеханики «Нарт – 67».
Третье поколение (с середины 70-х годов) основано на применении интегральных микросхем, с использованием которых были разработаны укрупнённые функциональные блоки и узлы [4, 5]. Обобщались теоретические работы в области телемеханики [6]. Расширялась область применения телемеханики [7]. Устройства телемеханики на интегральных схемах эксплуатировались в течение длительного времени.
Четвёртое поколение (с середины 80-х годов) основано на применении больших интегральных схем (БИС), использование которых позволило перевести всю обработку информации в цифровую форму.
Современные системы телемеханики создаются как многоуровневые автоматизированные системы управления технологическими объектами и процессами, в которых на нижнем уровне в качестве управляющих устройств применяются программируемые логические контроллеры, а на верхнем – персональные ЭВМ.
Эффективность применения устройств и систем телемеханики сводится к следующему. Телемеханика увеличивает оперативность управления, сокращает численность обслуживающего персонала и повышает производительность труда, что в итоге увеличивает количество выпускаемой продукции и снижает ее себестоимость. В некоторых производственных процессах телемеханика позволяет высвободить людей с работ, опасных для здоровья, а при управлении движущимися объектами без телемеханики обойтись вообще невозможно.
1.3. ПРИМЕНЕНИЕ СИСТЕМ ТЕЛЕМЕХАНИКИ
В САМАРСКОЙ ОБЛАСТИ
Для промышленного производства Самарской области характерны объекты, расположенные на значительных площадях или расстояниях, т.е. распределённые объекты. Это нефтепромыслы, нефте- и газопроводы, сеть железных дорог, развитая сеть линий электропередач. Для контроля и управления этими объектами требуются телемеханические системы.
Нефтедобывающие предприятия ОАО «Самаранефтегаз» широко используют системы телемеханики для оперативного контроля режимов работы нефтедобывающих скважин (давление и температура скважины, обороты и производительность электронасоса и др.), что составляет нижний уровень автоматизированной системы управления.
В Приволжском управлении магистральных нефтепроводов все технологические параметры контролируются и управляются системами телемеханики. Технические специалисты в этой области готовились и готовятся в том числе на нашей специальности.
Объединение «Самаратрансгаз» аналогичным образом решает задачи автоматизации газопроводов.
Широкое применение находят различные системы телемеханики на железнодорожном транспорте. Их применение многопрофильно, устройства телемеханики заменили некоторые профессии, от которых остались лишь поговорки (например, профессия стрелочника).
В энергетике диспетчеризация процессов передачи электрической энергии решается на основе систем телемеханики, и крупным региональным центром диспетчеризации является объединение «Волгоэнерго», расположенное в г. Самаре.
Город Самара является одним из крупных мегаполисов России, и для поддержания его нормального функционирования также требуются системы телемеханики. В Самарском водоканале, например, диспетчеризация режимов работы технологического оборудования осуществляется с применением систем телемеханики.
Системы телемеханики применяются на ряде промышленных предприятий, представляющих собой сосредоточенные телемеханические объекты. Это нефтеперерабатывающий завод в г. Самаре, объединение «Тольяттиазот» в г. Тольятти, где энергетические объекты контролируются и управляются средствами телемеханики.
КЛЮЧЕВЫЕ ТЕРМИНЫ И ПОНЯТИЯ
Телемеханика – отрасль науки и техники, охватывающая теорию и технические средства контроля и управления объектами на расстоянии с применением специальных преобразователей сигналов для эффективного использования каналов связи.
Понравилась статья? Добавь ее в закладку (CTRL+D) и не забудь поделиться с друзьями:
Дайте определение телемеханической системы
Комплекс устройств телемеханики – совокупность устройств пунктов управления и контролируемых пунктов, предназначенных для совместного применения в телемеханических системах.
Телемеханический пункт управления –это место, с которого осуществляется управление или контроль состояния объектов, расположенных на контролируемом пункте. При частичной автоматизации в пункте управления находится диспетчер.
Устройство телемеханики – совокупность технических средств телемеханики, расположенных на телемеханическом пункте управления или контролируемом телемеханическом пункте.
Телемеханическая система – совокупность устройств пунктов управления и контролируемых пунктов, периферийного оборудования, необходимых линий и каналов связи, предназначенных для совместного выполнения телемеханических функций.
2. ОСНОВНЫЕ ПОНЯТИЯ
О СИСТЕМАХ ТЕЛЕМЕХАНИКИ
2.1. ОБЪЕКТЫ ТЕЛЕМЕХАНИКИ
Объект телемеханики – это технологический процесс, техническое устройство, состояние которого контролируется или управляется средствами телемеханики.
В зависимости от характера технологических процессов, протекающих в объекте, различают следующие типы объектов контроля и управления.
Непрерывные объекты, в которых процессы протекают непрерывно и выходная величина является непрерывной. Например, расход продукта в продуктопроводе, величина пластового давления в скважине, уровень нефтепродукта в ёмкости и другие.
Дискретные объекты, в которых процессы протекают дискретно и выходная величина является дискретной. Например, положение путевой железнодорожной стрелки, состояние «включено – выключено» масляного электрического выключателя и другие.
Дискретно-непрерывные объекты, в которых в пределах дискретного состояния технологические процессы протекают непрерывно. Например, электрический двигатель в состояниях «включено – выключено» характеризуется дискретными состояниями, а развиваемая им скорость в состоянии «включено» представляет собой непрерывную составляющую.
Телемеханическим объектом может быть человек или живой организм, если его состояние контролируется средствами телемеханики. Например, состояние космонавта, спортсмена может контролироваться в течение длительного времени средствами телемеханики.
По критерию пространственного размещения (топологии) объектов различают следующие типы объектов:
– сосредоточенные объекты, располагающиеся на небольшом расстоянии или площади, например, промышленное предприятие нефтехимического или машиностроительного производства;
– распределённые объекты, располагающиеся на больших площадях или расстояниях, например, нефтяное или газовое месторождение, ирригационные системы, сети передачи электрической энергии и другие.
2.2. ТЕЛЕМЕХАНИЧЕСКИЕ ФУНКЦИИ
Тип телемеханической функции, реализуемой системой телемеханики, зависит от типа объекта. Различают следующие типы телемеханических функций.
Телемеханическая функция телеизмерения (ТИ) – это передача текущих значений непрерывных величин. Применяется для непрерывных объектов. Структурная схема системы ТИ представлена на рис. 2.1. Информация с непрерывных датчиков, установленных на объектах, поступает в устройство контролируемого пункта, далее по линии связи передаётся в устройство диспетчерского пункта управления, где отображается с помощью индикаторов, а также может вводиться в ЭВМ, регистрироваться специальными приборами. Система ТИ разомкнута.
Частным случаем системы ТИ является система телеконтроля, в которой индикатор отображает отклонение текущего значения измеряемой величины от её номинального значения (уставки).
Телемеханическая функция телесигнализации (ТС) – это передача текущих значений дискретных величин. Применяется для дискретных объектов. Структурная схема системы ТС приведена на рис. 2.2. Информация с дискретных датчиков, установленных на объектах, поступает в устройство КП, далее по линии связи передаётся в устройство ПУ, где отображается с помощью индикаторов, а также может вводиться в ЭВМ, регистрироваться специальными приборами. Система ТС разомкнута.
Телемеханическая функция телеуправления (ТУ) – передача командной информации на изменение состояния объектов. Применяется для дискретных объектов. Структурная схема системы ТУ приведена на рис. 2.3. Команды вырабатываются диспетчером или ЭВМ, поступают в устройство ПУ, далее по линии связи передаются в устройство КП, где поступают на исполнение и изменяют состояние объектов. Система ТУ разомкнута.
Рис. 2.1. Структурная схема системы телеизмерения:
И – индикаторы; М – монитор; НОУ – непрерывный объект управления;
НД – непрерывный датчик
Рис. 2.2. Структурная схема системы телесигнализации:
ДИ – дискретный индикатор; М – монитор; ДОУ – дискретный объект управления;
ДД – дискретный датчик

Рис. 2.3. Структурная схема системы телеуправления:
ДКУ – дискретное командное устройство; ДОУ – дискретный объект управления;
ДИУ – дискретное исполнительное устройство
Телемеханическая функция телерегулирования (ТР) – это система, осуществляющая передачу командной информации на изменение режима работы объекта. Применяется для непрерывных объектов. Система ТР может быть реализована одним из двух вариантов:
· прямое ТР, или просто ТР, схема этой системы представлена на рис. 2.3 с заменой дискретных командных устройств на непрерывные и дискретных исполнительных устройств, установленных на объектах управления, на непрерывные. Система ТР разомкнута;
· телеуправление уставок регулятора (ТУУ), в этом случае на КП режим работы непрерывного объекта управления регулируется локальной системой автоматического управления (ЛСАУ), в которой непрерывная уставка регулятора изменяется по командам с ПУ. Система ТУУ разомкнута, а ЛСАУ – замкнута (рис. 2.4).
Рис. 2.4. Структурная схема системы телеуправления уставок регулятора:
НКУ – непрерывное командное устройство; НОУ – непрерывный объект управления;
Рег – регулятор локальной системы автоматического управления
Кроме однофункциональных систем, реализующих одну телемеханическую функцию, существуют многофункциональные, в которых выполняются несколько функций. Например, многофункциональная система телеуправления и телесигнализации (ТУ-ТС) – система, позволяющая передавать команды с ПУ на КП (см. рис. 2.3) и получать известительную информацию об исполнении команды, посылаемую с КП на ПУ (см. рис. 2.2). Система ТУ-ТС может замыкаться через человека-оператора или через ЭВМ.
Промышленные системы телемеханики всегда являются многофункциональными, в них в различных сочетаниях используются рассмотренные выше основные телемеханические функции.
2.3. ОСНОВНЫЕ СТРУКТУРЫ СИСТЕМ ТЕЛЕМЕХАНИКИ
Основной задачей телемеханики является контроль и управление объектами на расстоянии. Различают следующие виды управления на расстоянии.
1. Местное управление (рис. 2.5). Командное устройство в виде ключа К вырабатывает команды управления, которые по силовой линии поступают на объект управления ОУ и изменяют его состояние, например, путём включения или отключения электрического двигателя. Для реализации этого управления требуется дорогостоящая силовая линия, которая тем дороже, чем больше расстояние и мощность двигателя объекта управления, так как требуется большее сечение кабеля силовой линии.

Рис. 2.5. Структурная схема местного управления:
К – ключ управления; ОУ – объект управления; источник питания условно не показан
2. Дистанционное управление (рис. 2.6). Оно отличается от местного управления тем, что вместо силовой линии используется линия связи совместно с релейным усилителем мощности Р для управления электрическим двигателем объекта управления. Это более экономичная реализация управления, так как линия связи, используемая для передачи маломощных сигналов управления, имеет меньшее поперечное сечение проводников и, следовательно, меньшую стоимость.

Рис. 2.6. Структурная схема дистанционного управления:
К – ключ управления; ОУ – объект управления; Р – обмотка реле;
1Р – контакт реле; источники питания условно не показаны
В системе дистанционного управления каждому объекту управления требуется отдельная линия связи.
3. Телемеханическое управление (рис. 2.7), обеспечивающее использование одной линии связи для управления множеством объектов.
Эта схема обобщает все телемеханические функции. Например, при реализации телемеханической функции ТИ в работе участвуют не все блоки данной схемы. В этом случае режим работы непрерывного объекта ОУ измеряется непрерывным датчиком Д, сигнал с которого кодером К2 преобразуется в телемеханический код, который далее преобразуется передатчиком П2 в линейный сигнал, поступающий в линию связи. Из линии связи сигнал поступает в приёмник Пр2 и преобразуется в нём в телемеханический код, который далее декодер Дк2 преобразует в информационный сигнал, отображаемый индикатором И для предъявления оператору ОП. Таким образом, сигнал проходит через следующие звенья: О – Д – К2 – П2 – ЛС – Пр2 – ДК2 – И – ОП. Остальные блоки в работе не участвуют.

Рис. 2.7. Обобщённая структурная схема телемеханической системы:
ОКУ – комплекс объектов контроля и управления; Д – комплекс датчиков;
ИУ – комплекс исполнительных устройств; К1, К2 – кодирующие устройства (кодеры);
П1, П2 – передающие устройства; ЛС – линия связи; Пр1, Пр2 – приемное устройство;
Дк1, Дк2 – декодирующие устройства; И – комплекс индикаторов; ОП – человек-оператор,
КУ – комплекс командных устройств, УВК – управляющий вычислительный комплекс
Аналогичным образом можно составить структурную схему телемеханической системы, реализующей как основные телемеханические функции, так и любые их сочетания.
Структура системы телемеханики зависит также от того, как расположены объекты контроля и управления. Имеет значение, собраны ли объекты в одном месте, т.е. находятся недалеко друг от друга, или рассредоточены на большой территории. Здесь существуют две разновидности систем.
Система телемеханики для сосредоточенных объектов – система, в которой имеется один пункт управления и один контролируемый пункт. Примером такого объекта является строительный кран, где на малой площади расположено 5-6 двигателей, которыми нужно управлять. Другой пример – электрическая подстанция, где в одном помещении находится множество масляных выключателей, включаемых и отключаемых с телемеханического пункта управления.
Система телемеханики для рассредоточенных объектов – система, в которой есть один пункт управления и несколько контролируемых пунктов. Примером таких объектов являются вытянутые на тысячи километров газо- и нефтепроводы, в которых нужно контролировать давление, расход и другие параметры, управлять компрессорными или насосными установками, а также насосные установки на нефтепромыслах, разбросанные на большой территории. Очевидно, устройства телемеханики и линии связи (каналы связи) на нефтепроводах, нефтепромыслах будут расположены по-иному, вследствие чего и системы телемеханики будут, в свою очередь, отличаться друг от друга.
Телемеханическая сеть – совокупность устройств телемеханики и объединяющих их линий связи.
Многоточечная структура телемеханической сети – структура телемеханической сети, в которой два устройства (или более) контролируемых телемеханических пунктов соединяются линиями связи с устройством телемеханики на телемеханическом пункте управления.
Цепочечная структура телемеханической сети – многоточечная структура телемеханической сети, в которой устройства контролируемых телемеханических пунктов соединены общей линией связи с устройством телемеханического пункта управления. Такая структура (рис. 2.8) характерна для систем телемеханики, обслуживающих нефтепроводы.
Рис. 2.8. Цепочечная структура телемеханической сети:
ПУ – устройство пункта управления; 1КП,…NКП – устройства контролируемого пункта
соответствующего номера; 1, 2…ni, i=1, 2, N… – телемеханические объекты
Разновидностью цепочечной структуры является кольцевая структура, в которой линия связи образует кольцо и телемеханический пункт управления при этом может быть связан с каждым контролируемым телемеханическим пунктом двумя различными путями.
Радиальная структура телемеханической сети – многоточечная структура телемеханической сети, в которой устройство телемеханического пункта управления соединено отдельной линией связи с каждым устройством контролируемого пункта. Такая структура представлена на рис. 2.9.
Древовидная структура телемеханической сети – это комбинация радиальной и цепочечной структур (рис. 2.10). В этой структуре один КП (5КП на рис. 2.10) используется как ретранслятор для передачи информации от ПУ на другие КП (6КП и 7КП на рис. 2.10), а также ретрансляции обратной информации на ПУ с указанных КП.
Выбор типа конфигурации телемеханической сети определяется топологией рассредоточенных объектов и производится по критерию минимальной стоимости затрат на создание линий связи с учётом возможностей комплекса телемеханических устройств.

Рис. 2.9. Радиальная структура телемеханической сети:
ПУ – устройство пункта управления; 1КП,…NКП – устройства контролируемого пункта
соответствующего номера; n1,n 2…nN – телемеханические объекты на контролируемом пункте соответствующего номера
Рис. 2.10. Древовидная структура телемеханической сети:
ПУ – устройство пункта управления; 1КП,…7КП – устройства контролируемого пункта
соответствующего номера; 1, 2…ni; i=1, 2, …7 – телемеханические объекты
КЛЮЧЕВЫЕ ТЕРМИНЫ И ПОНЯТИЯ
Объект телемеханики – это технологический процесс, техническое устройство, состояние которого контролируется или управляется средствами телемеханики.
Непрерывный объект – это объект, в котором процессы протекают непрерывно и выходная величина является непрерывной.
Понравилась статья? Добавь ее в закладку (CTRL+D) и не забудь поделиться с друзьями:
ТЕЛЕМЕХАНИКА
3.3.88. Средства телемеханики (телеуправление, телесигнализация, телеизмерение и телерегулирование) должны применяться для диспетчерского управления территориально рассредоточенными электроустановками, связанными общим режимом работы, и их контроля. Обязательным условием применения средств телемеханики является наличие технико-экономической целесообразности (повышение эффективности диспетчерского управления, т. е. улучшение ведения режимов и производственных процессов, ускорение ликвидации нарушений и аварий, повышение экономичности и надежности работы электроустановок, улучшение качества вырабатываемой энергии, снижение численности эксплуатационного персонала и отказ от постоянного дежурства персонала, уменьшение площадей производственных помещений и т.п.).
Средства телемеханики могут применяться также для телепередачи сигналов систем АРЧМ, противоаварийной автоматики и других системных устройств регулирования и управления.
3.3.89. Объемы телемеханизации электроустановок должны определяться отраслевыми или ведомственными положениями и устанавливаться совместно с объемами автоматизации. При этом средства телемеханизации в первую очередь должны использоваться для сбора информации о режимах работы, состоянии основного коммутационного оборудования, изменениях при возникновении аварийных режимов или состояний, а также для контроля за выполнением распоряжений по производству переключений (плановых, ремонтных, оперативных) или ведению режимов эксплуатационным персоналом.
При определении объемов телемеханизации электроустановок без постоянного дежурства персонала в первую очередь должна быть рассмотрена возможность применения простейшей телесигнализации (аварийно-предупредительная телесигнализация на два или более сигналов).
3.3.90. Телеуправление должно предусматриваться в объеме, необходимом для централизованного решения задач по установлению надежных и экономически выгодных режимов работы электроустановок, работающих в сложных сетях, если эти задачи не могут быть решены средствами автоматики.
Телеуправление должно применяться на объектах без постоянного дежурства персонала, допускается его применение на объектах с постоянным дежурством персонала при условии частого и эффективного использования.
Для телеуправляемых электроустановок операции телеуправления, так же как и действие устройств защиты и автоматики, не должны требовать дополнительных оперативных переключений на месте (с выездом или вызовом оперативного персонала).
При примерно равноценных затратах и технико-экономических показателях предпочтение должно отдаваться автоматизации перед телеуправлением.
3.3.91. Телесигнализация должна предусматриваться:
для отображения на диспетчерских пунктах положения и состояния основного коммутационного оборудования тех электроустановок, находящихся в непосредственном оперативном управлении или ведении диспетчерских пунктов, которые имеют существенное значение для режима работы системы энергоснабжения;
для ввода информации в вычислительные машины или устройства обработки информации;
для передачи аварийных и предупредительных сигналов.
Телесигнализация с электроустановок, которые находятся в оперативном управлении нескольких диспетчерских пунктов, как правило, должна передаваться на вышестоящий диспетчерский пункт путем ретрансляции или отбора с нижестоящего диспетчерского пункта. Система передачи информации, как правило, должна выполняться не более чем с одной ступенью ретрансляции.
Для телесигнализации состояния или положения оборудования электроустановок, как правило, должен использоваться в качестве датчика один вспомогательный контакт или контакт реле-повторителя.
3.3.92. Телеизмерения должны обеспечивать передачу основных электрических или технологических параметров (характеризующих режимы работы отдельных электроустановок), необходимых для установления и контроля оптимальных режимов работы всей системы энергоснабжения в целом, а также для предотвращения или ликвидации возможных аварийных процессов.
Телеизмерения наиболее важных параметров, а также параметров, необходимых для последующей ретрансляции, суммирования или регистрации, должны выполняться, как правило, непрерывными.
Система передачи телеизмерений на вышестоящие диспетчерские пункты, как правило, должна выполняться не более чем с одной ступенью ретрансляции.
Телеизмерения параметров, не требующих постоянного контроля, должны осуществляться периодически или по вызову.
При выполнении телеизмерений должна учитываться необходимость местного отсчета параметров на контролируемых пунктах. Измерительные преобразователи (датчики телеизмерений), обеспечивающие местный отсчет показаний, как правило, должны устанавливаться вместо щитовых приборов, если при этом сохраняется класс точности измерений (см. также гл. 1.6).
3.3.93. Объемы телемеханизации электроустановок, требования к устройствам телемеханики и каналам связи (тракт телепередачи) при использовании средств телемеханики для целей телерегулирования определяются в части точности, надежности и запаздывания информации проектом автоматического регулирования частоты и потоков мощности в объединенных энергосистемах. Телеизмерения параметров, необходимых для системы автоматического регулирования частоты и потоков мощности, должны выполняться непрерывными.
Тракт телепередачи, используемый для измерения потоков мощности, а также для передачи сигналов телерегулирования на основные или группу регулирующих электростанций, как правило, должен иметь дублированный канал телемеханики, состоящий из двух независимых каналов.
В устройствах телемеханики должны быть предусмотрены защиты, воздействующие на систему автоматического регулирования при различных повреждениях в устройствах или каналах телемеханики.
3.3.94. В каждом отдельном случае должна быть рассмотрена целесообразность совместного решения вопросов телемеханизации (особенно при выполнении каналов телемеханики и диспетчерских пунктов) в системах электро-, газо-, водо-, тепло- и воздухоснабжения и уличного освещения, контроля и управления производственными процессами.
3.3.95. Для крупных подстанций и электрических станций с большим числом генераторов и при значительных расстояниях от машинного зала, повысительной подстанции и других сооружений электростанции до центрального пункта управления при технической целесообразности необходимо предусматривать средства внутриобъектной телемеханизации. Объемы средств внутриобъектной телемеханизации должны выбираться в соответствии с требованиями технологического управления электростанций, а также с технико-экономическими показателями при конкретном проектировании.
3.3.96. При совместном применении различных систем телемеханики на одном диспетчерском пункте операции, производимые диспетчером, должны быть, как правило, одинаковыми.
3.3.97. При применении устройств телемеханики должна быть предусмотрена возможность отключения на месте:
одновременно всех цепей телеуправления и телесигнализации при помощи устройств, образующих, как правило, видимый разрыв цепи;
цепей телеуправления и телесигнализации каждого объекта с помощью специальных зажимов, испытательных блоков и других устройств, образующих видимый разрыв цепи.
3.3.98. Внешние связи устройств телемеханики должны выполняться в соответствии с требованиями гл. 3.4.
3.3.99. Электроизмерительные приборы-преобразователи (датчики телеизмерений), являясь стационарными электроизмерительными приборами, должны устанавливаться в соответствии с гл. 1.6.
3.3.100. В качестве каналов телемеханики могут быть использованы применяемые для других целей или самостоятельные проводные (кабельные и воздушные, уплотненные и неуплотненные) каналы, высокочастотные каналы по ВЛ и распределительной сети, радио и радиорелейные каналы связи.
Выбор способа организации каналов телемеханики, использование существующих или организация самостоятельных каналов, необходимость резервирования должны определяться технико-экономической целесообразностью и требуемой надежностью.
3.3.101. Для рационального использования аппаратуры телемеханики и каналов связи при обеспечении необходимой надежности и достоверности передачи информации допускается:
1. Телеизмерение мощности нескольких параллельных линий электропередачи одного напряжения выполнять как одно телеизмерение суммарной мощности.
2. Для телеизмерения по вызову на контролируемом пункте применять общие устройства для однородных измерений, а на диспетчерских пунктах — общие приборы для измерений, поступающих с разных контролируемых пунктов; при этом должна быть исключена возможность одновременной передачи или приема измерений.
3. Для сокращения объема телеизмерений рассматривать возможность замены их телесигнализацией предельных значений контролируемых параметров или устройствами сигнализации и регистрации отклонений параметров от установленной нормы.
4. Для одновременной передачи непрерывных телеизмерений и телесигнализации использовать комплексные устройства телемеханики.
5. Работа одного передающего устройства телемеханики на несколько диспетчерских пунктов, а также одного устройства телемеханики диспетчерского пункта на несколько контролируемых пунктов, в частности для сбора информации в городских и сельских распределительных сетях.
6. Ретрансляция на диспетчерский пункт предприятия электросетей с диспетчерских пунктов участков электрифицированных железных дорог телесигнализации и телеизмерений с тяговых подстанций.
3.3.102. Питание устройств телемеханики (как основное, так и резервное) на диспетчерских и контролируемых пунктах должно осуществляться совместно с питанием аппаратуры каналов связи и телемеханики.
Резервное питание устройств телемеханики на контролируемых пунктах с оперативным переменным током должно предусматриваться при наличии источников резервирования (другие секции систем шин, резервные вводы, аккумуляторные батареи устройств каналов связи, трансформаторы напряжения на вводах, отбор от конденсаторов связи и т.п.). Если резервные источники питания для каких-либо других целей не предусматриваются, то резервирование питания устройств телемеханики, как правило, не должно предусматриваться. Резервное питание устройств телемеханики на контролируемых пунктах, имеющих аккумуляторные батареи оперативного тока, должно осуществляться через преобразователи. Резервное питание устройств телемеханики, установленных на диспетчерских пунктах объединенных энергосистем и предприятий электросетей, должно осуществляться от независимых источников (аккумуляторной батареи с преобразователями постоянного тока в переменный, двигателя-генератора внутреннего сгорания) совместно с устройствами каналов связи и телемеханики.
Переход на работу от источников резервного питания при нарушении электроснабжения основных источников должен быть автоматизирован. Необходимость резервирования питания на диспетчерских пунктах промышленных предприятий должна определяться в зависимости от требований по обеспечению надежности энергоснабжения.
3.3.103. Вся аппаратура и панели телемеханики должны иметь маркировку и устанавливаться в местах, удобных для эксплуатации.
ГЛАВА 3.4
ВТОРИЧНЫЕ ЦЕПИ
3.4.1. Настоящая глава Правил распространяется на вторичные цепи (цепи управления, сигнализации, контроля, автоматики и релейной защиты) электроустановок.
3.4.2. Рабочее напряжение вторичных цепей присоединения, которое не имеет связи с другими присоединениями и аппаратура которого расположена отдельно от аппаратуры других присоединений, должно быть не выше 1 кВ. Во всех остальных случаях рабочее напряжение вторичных цепей должно быть не выше 500 В.
Исполнение присоединяемых аппаратов должно соответствовать условиям окружающей среды и требованиям безопасности.
3.4.3. На электростанциях и подстанциях для вторичных цепей следует применять контрольные кабели с алюминиевыми жилами из полутвердого алюминия. Контрольные кабели с медными жилами следует применять только во вторичных цепях:
1) электростанций с генераторами мощностью более 100 МВт; при этом на электростанциях для вторичной коммутации и освещения объектов химводоочистки, очистных, инженерно-бытовых и вспомогательных сооружений, механических мастерских и пусковых котельных следует применять контрольные кабели с алюминиевыми жилами;
2) подстанций с высшим напряжением 330 кВ и выше, а также подстанций, включаемых в межсистемные транзитные линии электропередачи;
3) дифференциальных защит шин и устройств резервирования отказа выключателей 110 — 220 кВ, а также средств системной противоаварийной автоматики;
4) технологических защит тепловых электростанций;
5) с рабочим напряжением не выше 60 В при диаметре жил кабелей и проводов до 1 мм (см. также 3.4.4);
6) размещаемых во взрывоопасных зонах классов В-I и В-Iа электростанций и подстанций.
На промышленных предприятиях для вторичных цепей следует применять контрольные кабели с алюмомедными или алюминиевыми жилами из полутвердого алюминия. Контрольные кабели с медными жилами следует применять только во вторичных цепях, размещаемых во взрывоопасных зонах классов В-I и В-Iа, во вторичных цепях механизмов доменных и конвертерных цехов, главной линии обжимных и непрерывных высокопроизводительных прокатных станов, электроприемников особой группы I категории, а также во вторичных цепях с рабочим напряжением не выше 60 В при диаметре жил кабелей и проводов до 1 мм (см. также 3.4.4).
3.4.4. По условию механической прочности:
1) жилы контрольных кабелей для присоединения под винт к зажимам панелей и аппаратов должны иметь сечения не менее 1,5 мм 2 (а при применении специальных зажимов — не менее 1,0 мм 2 ) для меди и 2,5 мм 2 для алюминия; для токовых цепей — 2,5 мм 2 для меди и 4 мм 2 для алюминия; для неответственных вторичных цепей, для цепей контроля и сигнализации допускается присоединение под винт кабелей с медными жилами сечением 1 мм 2 ;
2) в цепях с рабочим напряжением 100 В и выше сечение медных жил кабелей, присоединяемых пайкой, должно быть не менее 0,5 мм 2 ;
3) в цепях с рабочим напряжением 60 В и ниже диаметр медных жил кабелей, присоединяемых пайкой, должен быть не менее 0,5 мм. В устройствах связи, телемеханики и им подобных линейные цепи следует присоединять к зажимам под винт.
Присоединение однопроволочных жил (под винт или пайкой) допускается осуществлять только к неподвижным элементам аппаратуры. Присоединение жил к подвижным или выемным элементам аппаратуры (втычным соединителям, выемным блокам и др.), а также к панелям и аппаратам, подверженным вибрации, следует выполнять гибкими (многопроволочными) жилами.
3.4.5. Сечение жил кабелей и проводов должно удовлетворять требованиям их защиты от КЗ без выдержки времени, допустимых длительных токов согласно гл. 1.3, термической стойкости (для цепей идущих от трансформаторов тока), а также обеспечивать работу аппаратов в заданном классе точности. При этом должны быть соблюдены следующие условия:
1. Трансформаторы тока совместно с электрическими цепями должны работать в классе точности:
для расчетных счетчиков — по гл. 1.5;
для измерительных преобразователей мощности, используемых для ввода информации в вычислительные устройства, — по гл. 1.5, как для счетчиков технического учета;
для щитовых приборов и измерительных преобразователей тока и мощности, используемых для всех видов измерений, — не ниже класса точности 3;
для защиты, как правило, в пределах 10 %-ной погрешности (см. также гл. 3.2).
2. Для цепей напряжения потери напряжения от трансформатора напряжения при условии включения всех защит и приборов должны составлять:
до расчетных счетчиков и измерительных преобразователей мощности, используемых для ввода информации в вычислительные устройства, — не более 0,5 %;
до расчетных счетчиков межсистемных линий электропередачи — не более 0,25 %;
до счетчиков технического учета — не более 1,5 %;
до щитовых приборов и датчиков мощности, используемых для всех видов измерений, — не более 1,5 %;
до панелей защиты и автоматики — не более 3 % (см. также гл. 3.2).
При совместном питании указанных нагрузок по общим жилам их сечение должно быть выбрано по минимальной из допустимых норм потери напряжения.
3. Для цепей оперативного тока потери напряжения от источника питания должны составлять:
до панели устройства или до электромагнитов управления не имеющих форсировки, — не более 10 % при наибольшем токе нагрузки;
до электромагнитов управления, имеющих трехкратную и большую форсировку, — не более 25 % при форсировочном значении тока.
4. Для цепей напряжения устройств АРВ потеря напряжения от трансформатора напряжения до измерительного органа должна составлять не более 1 %.
3.4.6. В одном контрольном кабеле допускается объединение цепей управления, измерения, защиты и сигнализации постоянного и переменного тока, а также силовых цепей, питающих электроприемники небольшой мощности (например, электродвигатели задвижек).
Во избежание увеличения индуктивного сопротивления жил кабелей разводку вторичных цепей трансформаторов тока и напряжения необходимо выполнять так, чтобы сумма токов этих цепей в каждом кабеле была равна нулю в любых режимах.
Допускается применение общих кабелей для цепей разных присоединений, за исключением взаимно резервируемых.
3.4.7. Кабели, как правило, следует присоединять к оборкам зажимов. Присоединение двух медных жил кабеля под один винт не рекомендуется, а двух алюминиевых жил не допускается.
К выводам измерительных трансформаторов или отдельным аппаратам кабели допускается присоединять непосредственно.
Исполнение зажимов должно соответствовать материалу и сечению жил кабелей.
3.4.8. Соединение контрольных кабелей с целью увеличения их длины допускается, если длина трассы превышает строительную длину кабеля. Соединение кабелей, имеющих металлическую оболочку, следует осуществлять с установкой герметичных муфт.
Кабели с неметаллической оболочкой или с алюминиевыми жилами следует соединять на промежуточных рядах зажимов или с помощью специальных муфт, предназначенных для данного типа кабелей.
3.4.9. Кабели вторичных цепей, жилы кабелей и провода, присоединяемые к сборкам зажимов или аппаратам, должны иметь маркировку.
3.4.10. Типы проводов и кабелей для вторичных цепей, способы их прокладки и защиты следует выбирать с учетом требований гл. 2.1-2.3 и 3.1 в той части, в какой они не изменены настоящей главой. При прокладке проводов и кабелей по горячим поверхностям или в местах, где изоляция может подвергаться воздействию масел и других агрессивных сред, следует применять специальные провода и кабели (см. гл. 2.1).
Провода и жилы кабеля, имеющие несветостойкую изоляцию, должны быть защищены от воздействия света.
3.4.11. Кабели вторичных цепей трансформаторов напряжения 110 кВ и выше, прокладываемые от трансформатора напряжения до щита, должны иметь металлическую оболочку или броню, заземленную с обеих сторон. Кабели в цепях основных и дополнительных обмоток одного трансформатора напряжения 110 кВ и выше по всей длине трассы следует прокладывать рядом. Для цепей приборов и устройств, чувствительных к наводкам от других устройств или проходящих рядом цепей, должны быть применены экранированные провода, а также контрольные кабели с общим экраном или кабели с экранированными жилами.
3.4.12. Монтаж цепей постоянного и переменного тока в пределах щитовых устройств (панели, пульты, шкафы, ящики и т.п.), а также внутренние схемы соединений приводов выключателей, разъединителей и других устройств по условиям механической прочности должны быть выполнены проводами или кабелями с медными жилами сечением не менее:
для однопроволочных жил, присоединяемых винтовыми зажимами, 1,5 мм 2 .
для однопроволочных жил, присоединяемых пайкой, 0,5 мм 2 ;
для многопроволочных жил, присоединяемых пайкой или под винт с помощью специальных наконечников, 0,35 мм 2 ; в технически обоснованных случаях допускается применение проводов с многопроволочными медными жилами, присоединяемыми пайкой, сечением менее 0,35 мм 2 , но не менее 0,2 мм 2 ;
для жил, присоединяемых пайкой в цепях напряжением не выше 60 В (диспетчерские щиты и пульты, устройства телемеханики и т.п.), — 0,197 мм 2 (диаметр — не менее 0,5 мм).
Присоединение однопроволочных жил (под винт или пайкой) допускается осуществлять только к неподвижным элементам аппаратуры. Присоединение жил к подвижным или выемным элементам аппаратуры (разъемным соединителям, выемным блокам и др.) следует выполнять гибкими (многопроволочными) жилами.
Механические нагрузки на места пайки проводов не допускаются.
Для переходов на дверцы устройств должны быть применены многопроволочные провода сечением не менее 0,5 мм 2 ; допускается также применение проводов с однопроволочными жилами сечением не менее 1,5 мм 2 при условии, что жгут проводов работает только на кручение.
Сечение проводов на щитовых устройствах и других изделиях заводского изготовления определяется требованиями их защиты от КЗ без выдержки времени, допустимых токовых нагрузок согласно гл. 1.3, а для цепей, идущих от трансформаторов тока, кроме того, и термической стойкостью. Для монтажа следует применять провода и кабели с изоляцией, не поддерживающей горение.
Применение проводов и кабелей с алюминиевыми жилами для внутреннего монтажа щитовых устройств не допускается.
3.4.13. Соединения аппаратов между собой в пределах одной панели следует выполнять, как правило, непосредственно без выведения соединяющих проводов на промежуточные зажимы.
На зажимы или испытательные блоки должны быть выведены цепи, в которые требуется включать испытательные и проверочные аппараты и приборы. Рекомендуется также выводить на ряд зажимов цепи, переключение которых требуется для изменения режима работы устройства.
3.4.14. Промежуточные зажимы следует устанавливать только там, где:
провод переходит в кабель:
объединяются одноименные цепи (сборка зажимов цепей отключения, цепей напряжения и т.п.);
требуется включать переносные испытательные и измерительные аппараты, если нет испытательных блоков или аналогичных устройств;
несколько кабелей переходит в один кабель или перераспределяются цепи различных кабелей (см. также 3.4.8).
3.4.15. Зажимы, относящиеся к разным присоединениям или устройствам, должны быть выделены в отдельные сборки зажимов.
На рядах зажимов не должны находиться в непосредственной близости один от другого зажимы, случайное соединение которых может вызвать включение или отключение присоединения или КЗ в цепях оперативного тока или в цепях возбуждения.
При размещении на панели (в шкафу) аппаратуры, относящейся к разным видам защит или других устройств одного присоединения, подача питания от полюсов оперативного тока через сборки зажимов, а также разводка этих цепей по панели должны быть выполнены независимо для каждого вида защит или устройств. Если в цепях отключения от отдельных комплектов защит не предусматриваются накладки, то присоединение этих цепей к выходному реле защиты или цепям отключения выключателя следует осуществлять через отдельные зажимы сборки зажимов; при этом соединения по панели указанных цепей следует выполнять независимо для каждого вида защит.
3.4.16. Для проведения эксплуатационных проверок и испытаний в цепях защиты и автоматики следует предусматривать испытательные блоки или измерительные зажимы, обеспечивающие (за исключением случаев, оговоренных в 3.4.7) без отсоединения проводов и кабелей отключение от источника оперативного тока, трансформаторов напряжения и тока с возможностью предварительного закорачивания токовых цепей; присоединение испытательных аппаратов для проверки и наладки устройств.
Устройства релейной защиты и автоматики, периодически выводимые из работы по требованиям режима сети, условиям селективности и другим причинам, должны иметь специальные приспособления для вывода их из работы оперативным персоналом.
3.4.17. Сборки зажимов, вспомогательные контакты выключателей и разъединителей и аппараты должны устанавливаться, а заземляющие проводники монтироваться так, чтобы была обеспечена доступность и безопасность обслуживания сборок и аппаратов вторичных цепей без снятия напряжения с первичных цепей напряжением выше 1 кВ.
3.4.18. Изоляция аппаратуры, применяемой во вторичных цепях, должна соответствовать нормам, определяемым рабочим напряжением источника (или разделительного трансформатора), питающего данные цепи.
Контроль изоляции цепей оперативного постоянного и переменного тока следует предусматривать на каждом независимом источнике (включая разделительные трансформаторы), не имеющем заземления.
Устройство контроля изоляции должно обеспечивать подачу сигнала при снижении изоляции ниже установленного значения, а на постоянном токе — также измерение значения сопротивления изоляции полюсов. Контроль изоляции допускается не выполнять при неразветвленной сети оперативного тока.
3.4.19. Питание оперативным током вторичных цепей каждого присоединения следует осуществлять через отдельные предохранители или автоматические выключатели (применение последних предпочтительно).
Питание оперативным током цепей релейной защиты и управления выключателями каждого присоединения должно предусматриваться, как правило, через отдельные автоматические выключатели или предохранители, не связанные с другими цепями (сигнализация, электромагнитная блокировка и т.п.). Допускается совместное питание цепей управления и ламп сигнализации положения управляемого аппарата.
Для присоединений 220 кВ и выше, а также для генераторов (блоков) мощностью 60 МВт и более должно быть предусмотрено раздельное питание оперативным током (от разных предохранителей, автоматических выключателей) основных и резервных защит.
При последовательном включении автоматических выключателей и предохранителей последние должны быть установлены перед автоматическими выключателями (со стороны источника питания).
3.4.20. Устройства релейной защиты, автоматики и управления ответственных элементов должны иметь постоянно действующий контроль состояния цепей питания оперативным током. Контроль может осуществляться применением отдельных реле или ламп либо при помощи аппаратов, предусматриваемых для контроля исправности цепи последующей операции коммутационных аппаратов с дистанционным управлением.
Для менее ответственных устройств контроль питания может осуществляться подачей сигнала об отключенном положении автоматического выключателя в цепи оперативного тока.
Контроль исправности цепи последующей операции должен быть выполнен при наличии в ней вспомогательного контакта коммутационного аппарата. При этом контроль исправности цепи отключения должен быть выполнен во всех случаях, а контроль исправности цепи включения — на выключателях ответственных элементов, короткозамыкателей и на аппаратах, включаемых под действием устройств автоматического ввода резерва (АВР) или телеуправления.
Если параметры цепей включения привода не обеспечивают возможность контроля исправности этой цепи, контроль не выполняется.
3.4.21. В электроустановках, как правило, должна быть обеспечена автоматическая подача сигнала о нарушении нормального режима работы и о возникновении каких-либо неисправностей.
Проверка исправности этой сигнализации должна быть предусмотрена периодическим ее опробованием.
В электроустановках, работающих без постоянного дежурства персонала, должна быть обеспечена подача сигнала в пункт нахождения персонала.
3.4.22. Цепи оперативного тока, в которых возможна ложная работа различных устройств от перенапряжения при работе электромагнитов включения или других аппаратов, а также при замыканиях на землю, должны быть защищены.
3.4.23. Заземление во вторичных цепях трансформаторов тока следует предусматривать в одной точке на ближайшей от трансформаторов тока сборке зажимов или на зажимах трансформаторов тока.
Для защит, объединяющих несколько комплектов трансформаторов тока, заземление должно быть предусмотрено также в одной точке; в этом случае допускается заземление через пробивной предохранитель с пробивным напряжением не выше 1 кВ с шунтирующим сопротивлением 100 Ом для отекания статического заряда.
Вторичные обмотки промежуточных разделительных трансформаторов тока допускается не заземлять.
3.4.24. Вторичные обмотки трансформатора напряжения должны быть заземлены соединением нейтральной точки или одного из концов обмотки с заземляющим устройством.
Заземление вторичных обмоток трансформатора напряжения должно быть выполнено, как правило, на ближайшей от трансформатора напряжения сборке зажимов или на зажимах трансформатора напряжения.
Допускается объединение заземляемых вторичных цепей нескольких трансформаторов напряжения одного распределительного устройства общей заземляющей шинкой. Если указанные шинки относятся к разным распределительным устройствам и находятся в разных помещениях (например, релейные щиты распределительных устройств различных напряжений), то эти шинки, как правило, не следует соединять между собой.
Для трансформаторов напряжения, используемых в качестве источников оперативного переменного тока, если не предусматривается рабочее заземление одного из полюсов сети оперативного тока, защитное заземление вторичных обмоток трансформаторов напряжения должно быть осуществлено через пробивной предохранитель.
3.4.25. Трансформаторы напряжения должны быть защищены от КЗ во вторичных цепях автоматическими выключателями. Автоматические выключатели следует устанавливать во всех незаземленных проводниках после сборки зажимов, за исключением цепи нулевой последовательности (разомкнутого треугольника) трансформаторов напряжения в сетях с большими токами замыкания на землю.
Для неразветвленных цепей напряжения автоматические выключатели допускается не устанавливать.
Во вторичных цепях трансформатора напряжения должна быть обеспечена возможность создания видимого разрыва (рубильники, разъемные соединители и т.п.).
Установка устройств, которыми может быть создан разрыв проводников между трансформатором напряжения и местом заземления его вторичных цепей, не допускается.
3.4.26. На трансформаторах напряжения, установленных в сетях с малыми токами замыкания на землю без компенсации емкостных токов (например, на генераторном напряжении блока генератор — трансформатор, на напряжении собственных нужд электростанций и подстанций), при необходимости следует предусматривать защиту от перенапряжений при самопроизвольных смещениях нейтрали. Защита может быть осуществлена включением активных сопротивлений в цепь разомкнутого треугольника.
3.4.27. Во вторичных цепях линейных трансформаторов напряжения 220 кВ и выше должно быть предусмотрено резервирование от другого трансформатора напряжения.
Допускается выполнение взаимного резервирования между линейными трансформаторами напряжения при достаточной их мощности по вторичной нагрузке.
3.4.28. Трансформаторы напряжения должны иметь контроль исправности цепей напряжения.
Релейная защита, цепи которой питаются от трансформаторов напряжения, должна быть оборудована устройствами, указанными в 3.2.8.
Независимо от наличия или отсутствия в цепях защиты указанных устройств должны быть предусмотрены сигналы:
при отключении автоматических выключателей — с помощью их вспомогательных контактов;
при нарушениях работы реле-повторителей шинных разъединителей — с помощью устройств контроля обрыва цепей управления и реле-повторителей;
для трансформаторов напряжения, в цепи обмоток высшего напряжения которых установлены предохранители, при нарушении целости предохранителей — с помощью центральных устройств.
3.4.29. В местах, подверженных сотрясениям и вибрациям, должны быть приняты меры против нарушения контактных соединений проводов, ложного срабатывания реле, а также против преждевременного износа аппаратов и приборов.
3.4.30. Панели должны иметь надписи с обслуживаемых сторон, указывающие присоединения, к которым относится панель, ее назначение, порядковый номер панели в щите, а установленная на панелях аппаратура должна иметь надписи или маркировку согласно схемам.
РАЗДЕЛ 4
РАСПРЕДЕЛИТЕЛЬНЫЕ УСТРОЙСТВА И ПОДСТАНЦИИ
ГЛАВА 4.1
РАСПРЕДЕЛИТЕЛЬНЫЕ УСТРОЙСТВА НАПРЯЖЕНИЕМ ДО 1 кВ ПЕРЕМЕННОГО ТОКА И ДО 1,5 кВ ПОСТОЯННОГО ТОКА
Понравилась статья? Добавь ее в закладку (CTRL+D) и не забудь поделиться с друзьями:
Телеконтроль и телеуправление в энергосистемах — Структурная схема и основные функциональные блоки системы ТМ
На рис. В.4 представлена обобщенная схема системы ТМ простейшей структуры ’’пункт—пункт”. Система ТМ в узком смысле состоит из устройств телемеханики ПУ и КП, соединенных каналом связи. Оконечная аппаратура канала ’’модем” связана с УТМ посредством стандартного или специализированного интерфейса (в зависимости от типа используемого модема). Стандартные модемы CCITT связаны с УТМ по стыку V.24. Специализированные простейшие модемы, применяемые в каналах телемеханики для энергосистем (например, типа АПСТ завода ’’Нептун”), имеют четырехпроводную связь с УТМ, регламентированную техническими условиями на аппаратуру телемеханики.
Система ТМ в ’’широком смысле” дополнительно включает устройства ввода—вывода информации (УВВ ТМ). На ПУ — это устройство отображения и ввода оперативной информации — диспетчерский щит ДЩ и пульт управления ПлУ, контрольный дисплей и регистрирующее печатающее устройство РПУ. Последние устанавливаются в зависимости от возможностей УТМ управлять стандартными средствами ввода- вывода и служат как для отображения и регистрации оперативной информации, так и для расширения сервисных функций при обслуживании УТМ. На диспетчерском щите располагаются основные средства отображения общего пользования: мнемонические схемы контролируемых объектов с сигнальными лампами, стрелочными и цифровыми приборами и т. п. На пульте управления расположены ключи управления, мнемосхема управляемого объекта с сигнальными лампами, табло и другими указывающими приборами. Интерфейс УТМ ПУ—ДЩ может включать в себя ряд промежуточных вспомогательных устройств, входящих в комплекс УТМ ПУ, и задается техническими условиями на этот комплекс.
Для оказания помощи диспетчеру в ведении оперативного режима энергосистем на всех крупных диспетчерских пунктах созданы оперативно-информационные комплексы АСДУ с соответствующими устройствами ввода—вывода информации УВВ ОИК. В состав ОИК входят ЭВМ, получающие телеинформацию непосредственно от УТМ и обрабатывающие ее в темпе поступления, т. е. в режиме реального времени, ЭВМ ОИК управляет средствами отображения индивидуального пользования (дисплей Д) и коллективного пользования (табло ТБ, печатающие устройства АЦПУ, обобщенные символы ДЩ и т.п.). Оперативная информация от диспетчера вводится в ЭВМ через функциональную клавиатуру ФК.
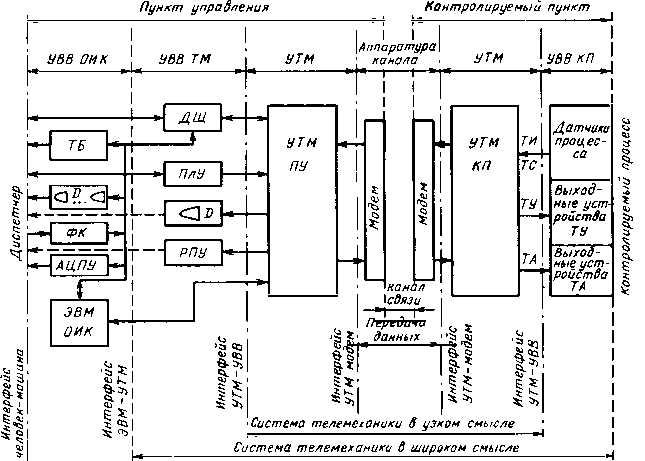
Рис. В.4. Обобщенная схема системы телемеханики ’’пункт-пункт”:
УВВ ОИК — устройства ввода—вывода оперативно-информационного комплекса; УВВ ТМ — устройства ввода-вывода системы телемеханики; УТМ — устройство телемеханики; ПУ — пункт управления; КП — контролируемый пункт; УВВ КЦ — устройства ввода—вывода контролируемого пункта; ТБ — табло диспетчера; D — дисплеи; ФК — функциональная клавиатура; АЦПУ — аналого-цифровое печатающее устройство; ДЩ — диспетчерский щит; ПлУ — пульт управления; РПУ — регистрирующее печатающее устройство; ТИ, ТС, ТУ, ТА — входные и выходные сигналы устройства телемеханики
Таблица В.1. Основные функциональные блоки УТМ
| Наименование блоков | Функциональное назначение | Аппаратура |
| Блоки входа-выхода на КП (сторона контролируемого процесса), устройства ввода-вывода | Преобразование контролируемого физического процесса в электрические сигналы на входе УТМ | Аналоговые цифровые датчики ТК, входные датчики ТК, входные реле ТС |
| Преобразование сигналов на выходе УТМ в команды оперативного управления | Выходные реле ТУ | |
| Блоки обработки входных и выходных сигналов на КП | Фильтрация входных сигналов от помех | Входные фильтры |
| Обработка входных сигналов | Логические схемы | |
| с целью повышения информативности (усреднение, интегрирование, суммирование ТИ; формирование обобщенной ТС) | (программа) | |
| Преобразование аналог-код | АЦП | |
| Запоминание входных и выходных сигналов | Оперативная память | |
| Анализ изменения контрольной информации и формирование сигнала запуска | Логические схемы (программа) | |
| Контроль правильности ТУ | То же | |
| Блоки кодирования и декодирования на КП и ПУ | Преобразование параллельнопоследовательное (и наоборот) | Регистры (программа) |
| Формирование помехозащищенных кодов | Кодер (программа) | |
| Приоритеты передачи |
Интерфейс сопряжения УТМ-ЭВК ОИК зависит от многих факторов и в частности от наличия промежуточных устройств сопряжения типа модулей ввода—вывода ЭВМ. Как правило, этот интерфейс схемно или программно реализуется в УТМ ПУ и должен оговариваться в технических условиях на сопряжение с ЭВМ. Единого международного стандарта на интерфейс УТМ—ЭВМ ОИК не существует. Объясняется это, в частности, и тем, что программируемые микропроцессорные устройства телемеханики способны сами выполнять многие функции по оперативной обработке и управлению средствами отображения информации, в связи с чем ЭВМ ОИК все больше разгружаются от непосредственного выполнения функций ввода и рутинной обработки телеинформации, отчего требования к интерфейсу УТМ—ЭВМ, естественно, меняются.
На КП устройствами ввода—вывода УВВ являются датчики ТИ, ТС, аварийных сигналов и других видов контрольной информации, а также выходные устройства ТУ двухпозиционными или многопозиционными объектами, устройства телеавтоматики ТА, телекомандирования и тд.
Интерфейс УТМ—УВВ регламентируется стандартом МЭК ’’Устройства и системы телемеханики” [41, публикация 870.3].
Основные функциональные блоки устройства телемеханики приведены в табл. В.1. Их функции в УТМ могут выполняться либо благодаря фиксированным соединениям между логическими элементами (принцип жесткой логики), либо программным путем (принцип программируемой логики). В последнем случае УТМ имеет структуру специализированной микроЭВМ и ее функции задаются программой.
Классификация основных программных модулей программируемых УТМ приведена на рис. В.5.
Продолжение табл. В.1
| Наименование блоков | Функциональное назначение | Аппаратура |
| Блоки обработки данных на ПУ | Вычислительные функции: усреднение, интегрирование, масштабирование, суммирование и т. п. | Программа |
| Логические функции: формирование обобщенных ТС, контроль пределов, сортировка данных | То же | |
| Преобразование код-аналог | ЦАП | |
| Запоминание сигналов | Оперативная память | |
| Оценка состояния | Программа | |
| Блоки входа-выхода на ПУ (сторона диспетчера, оператора) | Преобразование сигналов выхода в информацию, понятную оперативному персоналу, и преобразование действий персонала в сигналы управления Отображение и регистрация данных диалог человек-машина | Диспетчерский щит, дисплей, пульт (консоль) управления, ключи управления (программа) |
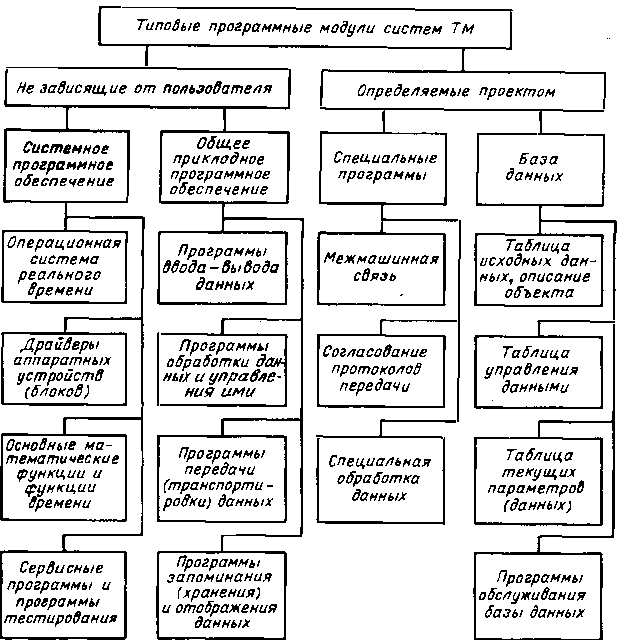
Рис. В.5. Программное обеспечение систем телемеханики
Программное обеспечение систем ТМ может быть подразделено на два типа. Первый тип — основные программы, не зависящие от конкретных условий применения и обеспечивающие выполнение заданного набора функций; они записываются постоянным запоминающим устройством (ПЗУ) и поставляются заводом-изготовителем совместно с аппаратурой ТМ. Второй тип — программы, определяемые конкретными условиями пользователя и зависящие от проектных данных. Эти программы в основном записываются пользователем в оперативное запоминающее устройство (ОЗУ) либо в ПЗУ с помощью специального блока-программатора в составе УТМ.