12. Равномерное движение материальной точки по окружности. Угловое перемещение, угловая скорость. Период и частота обращения, их единицы. Связь между линейной и угловой скоростью.
Равномерное движение материальной точки по окружности — движение материальной точки по окружности, при котором модуль ее скорости не меняется. При таком движении материальная точка обладает центростремительным ускорением.
Угловое перемещение — векторная величина, характеризующая изменение угловой координаты в процессе её движения.

Угловая скорость — векторная величина, характеризующая быстроту вращения материальной точки. Вектор угловой скорости по величине равен углу поворота тела в единицу времени:
Период вращения (Т) — время, за которое вращающееся тело совершает один полный оборот. T(c)=t/N

Частота вращения — число полных оборотов, совершаемых при равномерном движении, за единицу времени. v(c -1 )=N/t
13. Нормальное и тангенциальное ускорение. Угловое ускорение. Движение материальной точки по криволинейной траектории. Радиус кривизны. Зависимость углового перемещения и угловой скорости от времени при постоянном угловом ускорении.
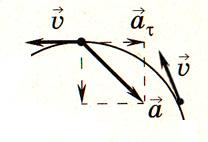
В общем случае ускорение направлено под углом к скорости. Составляющая ускорения, направленная вдоль скорости, называется тангенциальным ускорением . Она характеризует изменение скорости по модулю

.
Составляющая ускорения, направленная к центру кривизны траектории, т.е. перпендикулярно (нормально) скорости, называется нормальным ускорением . Она характеризует изменение скорости по направлению

.
Угловое ускорение — величина, характеризующая быстроту изменения угловой скорости. Измеряется в рад/сек2.

Условие криволинейное движение организуется если вектор силы (ускорения) не колониарен вектору скорости. Движение по прямой это частный случай движения по кривой с радиусом.
14. Законы Ньютона. (Опыты, подтверждающие справедливость закона. Промышленное применение. Границы применимости законов). Инерциальные и неинерциальные системы отсчета. Инерция. Инертность тела.
1 закон Ньютона:
1. Существуют такие инерциальные системы отсчета, в которых равномерно движущееся или покоящееся материальная точка будет сохранять свое движение или покой при отсутствии сил или сумма сил скомпенсирована.
равномерно движущийся автомобиль
3. промышленное применение:
4. границы применения:
а) макромир и микромир
2 закон Ньютона:
1. Ускорение полученное материальной точкой прямо пропорционально силе приложенной к точке, и обратно пропорционально массе.
a F


a F/m

a 1/m
EF — уравнение динамического равновесия.
3. промышленное применение:
молот бьет по монете, монета действует на молот с такой же силой,
4. границы применения:
а) макромир и микромир
3 закон Ньютона:
1. сила действия равна силе противодействия. Они равны по модулю и противоположны по знаку.
3. промышленное применение:
молот бьет по монете, монета действует на молот с такой же силой,
4. границы применения:
а) макромир и микромир
г) силы должны быть одной природы
Инерциальные системы отсчета — это системы, относительно которых материальная точка при отсутствии на нее внешних воздействий или их взаимной компенсации покоится или движется равномерно и прямолинейно.
Неинерциальная система отсчёта — произвольная система отсчёта, не являющаяся инерциальной. Примеры неинерциальных систем отсчета: система, движущаяся прямолинейно с постоянным ускорением, а также вращающаяся система.
1. Инерция — это явление сохранения скорости телом.
2. Связанно с равномерным движением или покоем.
3. На тело не должны действовать ни какие силы или действующие силы скомпенсированы.
4. Объясняется по 1 закону Ньютона.
5. На земле не применяется.
1. Инертность тела — это свойство тел сопротивляться изменению своей скорости.
2. Зависит от массы (прямо пропорционально) .
3. Условие: наличие силы
4. Объясняется по 2 закону Ньютона.
5. Насаживание ручек инструментов: топор, молоток, лопата.
Угловое перемещение, угловая скорость, угловое ускорение, их связь
Угловое перемещение — векторная величина, характеризующая изменение угловой координаты в процессе её движения.
Углова́я ско́рость — векторная физическая величина, характеризующая скорость вращения тела. Вектор угловой скорости по величине равен углу поворота тела в единицу времени:

а направлен по оси вращения согласно правилу буравчика, то есть, в ту сторону, в которую ввинчивался бы буравчик с правой резьбой, если бы вращался в ту же сторону.
Единица измерения угловой скорости, принятая в системах СИ и СГС) — радианы в секунду. (Примечание: радиан, как и любые единицы измерения угла, — физически безразмерен, поэтому физическая размерность угловой скорости — просто [1/секунда]). В технике также используются обороты в секунду, намного реже — градусы в секунду, грады в секунду. Пожалуй, чаще всего в технике используют обороты в минуту — это идёт с тех времён, когда частоту вращения тихоходных паровых машин определяли, просто «вручную» подсчитывая число оборотов за единицу времени.

Вектор (мгновенной) скорости любой точки (абсолютно) твердого тела, вращающегося с угловой скоростью определяется формулой:


где — радиус-вектор к данной точке из начала координат, расположенного на оси вращения тела, а квадратными скобками обозначено векторное произведение. Линейную скорость (совпадающую с модулем вектора скорости) точки на определенном расстоянии (радиусе) r от оси вращения можно считать так: v = rω. Если вместо радианов применять другие единицы углов, то в двух последних формулах появится множитель, не равный единице.
В случае плоского вращения, то есть когда все векторы скоростей точек тела лежат (всегда) в одной плоскости («плоскости вращения»), угловая скорость тела всегда перпендикулярна этой плоскости, и по сути — если плоскость вращения заведомо известна — может быть заменена скаляром — проекцией на ось, ортогональную плоскости вращения. В этом случае кинематика вращения сильно упрощается, однако в общем случае угловая скорость может менять со временем направление в трехмерном пространстве, и такая упрощенная картина не работает.
Производная угловой скорости по времени есть угловое ускорение.
Движение с постоянным вектором угловой скорости называется равномерным вращательным движением (в этом случае угловое ускорение равно нулю).
Угловая скорость (рассматриваемая как свободный вектор) одинакова во всех инерциальных системах отсчета, однако в разных инерциальных системах отсчета может различаться ось или центр вращения одного и того же конкретного тела в один и тот же момент времени (то есть будет различной «точка приложения» угловой скорости).
В случае движения одной единственной точки в трехмерном пространстве можно написать выражение для угловой скорости этой точки относительно выбранного начала координат:
,  где — радиус-вектор точки (из начала координат),
 — скорость этой точки.
 — векторное произведение,
 — скалярное произведение векторов. Однако эта формула не определяет угловую скорость однозначно (в случае единственной точки можно подобрать и другие векторы , подходящие по определению, по другому — произвольно — выбрав направление оси вращения), а для общего случая (когда тело включает более одной материальной точки) — эта формула не верна для угловой скорости всего тела (так как дает разные для каждой точки, а при вращении абсолютно твёрдого тела по определению угловая скорость его вращения — единственный вектор). При всём при этом, в двумерном случае (случае плоского вращения) эта формула вполне достаточна, однозначна и корректна, так как в этом частном случае направление оси вращения заведомо однозначно определено.
В случае равномерного вращательного движения (то есть движения с постоянным вектором угловой скорости) декартовы координаты точек вращающегося так тела совершают гармонические колебания с угловой (циклической) частотой, равной модулю вектора угловой скорости.
При измерении угловой скорости в оборотах в секунду (об/с), модуль угловой скорости равномерного вращательного движения совпадает с частотой вращения f, измеренной в герцах (Гц)

(то есть в таких единицах ).

В случае использования обычной физической единицы угловой скорости — радианов в секунду — модуль угловой скорости связан с частотой вращения так:

Наконец, при использовании градусов в секунду связь с частотой вращения будет:
Углово́е ускоре́ние — псевдовекторная физическая величина, характеризующая быстроту изменения угловой скорости твёрдого тела.
При вращении тела вокруг неподвижной оси, угловое ускорение по модулю равно:
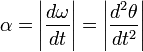
Вектор углового ускорения α направлен вдоль оси вращения (в сторону при ускоренном вращении и противоположно — при замедленном).
При вращении вокруг неподвижной точки вектор углового ускорения определяется как первая производная от вектора угловой скорости ω по времени, то есть

и направлен по касательной к годографу вектора в соответствующей его точке.
Существует связь между тангенциальным и угловым ускорениями:

где R — радиус кривизны траектории точки в данный момент времени. Итак, угловое ускорении равно второй производной от угла поворота по времени или первой производной от угловой скорости по времени. Угловое ускорение измеряется в рад/сек2 .
5. Движение точки по окружности. Угловые перемещение, скорость, ускорение. Связь между линейными и угловыми характеристиками.
Частным случаем криволинейного движения – является движение по окружности. Движение по окружности, даже равномерное, всегда есть движение ускоренное: модуль скорости все время направлен по касательной к траектории, постоянно меняет направление, поэтому движение по окружности всегда происходит с центростремительным ускорением.

где r – радиус окружности.
Вектор ускорения при движении по окружности направлен к центру окружности и перпендикулярно вектору скорости.
Кроме центростремительного ускорения, важнейшими характеристиками равномерного движения по окружности являются период и частота обращения.
Вращательное движение тела или точки характеризуется углом поворота, угловой скоростью и угловым ускорением.
Угол поворота φ — это угол между двумя последовательными положениями радиуса вектора r, соединяющего тело или материальную точку с осью вращения. Угловое перемещение измеряется в радианах.
Угловая скорость (w) – векторная физическая величина, показывающая, как изменяется угол поворота в единицу времени и численно равная первой производной от угла поворота по времени, т.е

.

Направление вектора угловой скорости совпадает с направлениемвектора углового перемещения, т.е. вектора, численно равного углу φ и параллельного оси вращения; оно определяется по правилу буравчика: если совместить ось буравчика с осью вращения и поворачивать его в сторону движения вращающейся точки, то направление поступательного перемещения буравчика определит направление вектора угловой скорости. Точка приложения вектора произвольна, это может быть любая точка плоскости, в которой лежит траектория движения. Удобно совмещать этот вектор с осью вращения.
При равномерном вращении численное значение угловой скорости не меняется, т.е. ω = const. Равномерное вращение характеризуется:
— периодом вращения Т, т.е. временем, за которое тело делает один полный оборот, период обращения измеряется в с;
— частотой, измеряемой в Гц и показывающей число оборотов в с;

— круговой (циклической,угловой) частотой (это та же самая угловая скорость).

Угловая скорость может меняться как по величине, так и по направлению. Векторная величина, характеризующая изменение угловой скорости в единицу времени и численно равная второй производной от углового перемещения по времени, называется угловым ускорением:

Если положение и радиус окружности, по которой происходит вращение не изменяется со временем, то направление векторов углового ускорения и угловой скорости совпадают, если вращение ускоренное, и противоположны, если вращение замедленное.
При равномерном движении по окружности тангенциальная составляющая ускорения равна нулю, т.е. модуль линейной скорости постоянен и определяется соотношением  Но т.к. направление скорости постоянно изменяется, то существует нормальное ускорение
 Т.о., линейная скорость
 направлена по касательной к окружности в каждой точке по движению; ускорение
 перпендикулярно скорости и направлено к центру кривизны.

Связь между линейными и угловыми величинами, характеризующими движение
Отдельные точки вращающегося тела имеют различные линейные скорости v, которые непрерывно изменяют свое направление и зависят от угловой скорости ω и расстояния r соответствующей точки до оси вращения. Точка, находящаяся на расстоянии r от оси вращения проходит путь ΔS = rΔφ. Поделим обе части равенства на
 Переходя к пределам при
 , получим
 или
 .

Таким образом, чем дальше отстоит точка от оси вращения, тем больше ее линейная скорость. По определению ускорения, или


что значения линейной скорости, тангенциального и нормального ускорений растут по мере удаления от оси вращения. Формула устанавливает связь между модулями векторов v, r, ω, которые перпендикулярны друг к другу.
Инфофиз

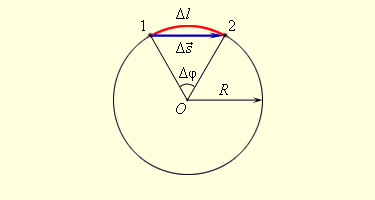
Единица измерения угла поворота — 1 радиан [1 рад]. Радиан — это угол, опирающийся на дугу окружности, равную ее радиусу.
Длина дуги связана с углом поворота соотношением Δl = RΔφ.
Считая, что в начальный момент времени φ0=0 , угловое перемещение (угол поворота) часто обозначают φ .
Зная угловую скорость и время, за которое был совершен поворот, можно определить угол поворота:
Δφ, φ — угловое перемещение (угол поворота)
R — радиус окружности
ω — угловая скорость
t — время, за которое был совершен поворот