Регулировка оборотов асинхронного двигателя
Асинхронные электродвигатели – самые распространенные электрические машины, применяемые в приводах промышленного и бытового оборудования. Главные их достоинства: относительно небольшая масса при высокой мощности, простая конструкция, низкая цена.
Рассмотрим способы регулирования частоты вращения ротора асинхронных двигателей. Теоретически скорость вала можно разгуливать несколькими способами:
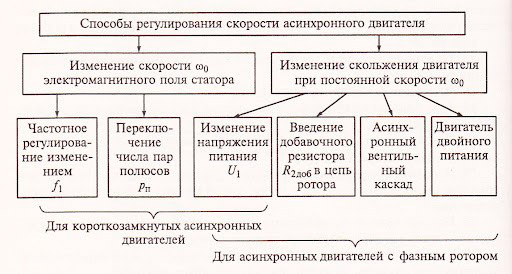
На практике чаще всего используют 2 метода:
- Изменение числа полюсов статора.
- Регулирование напряжения на обмотках статора или ротора.
- Изменение частоты питающего напряжения.
Для регулировки скорости асинхронных электрических машин также применяют механические редукторы. Рассмотрим устройство асинхронного электродвигателя и преимущества и недостатки каждого метода изменения частоты вращения.
Устройство асинхронного электродвигателя
Различают 2 основных типа асинхронных электрических машин с фазным и короткозамкнутым ротором. Конструкция последних показана на рисунке:
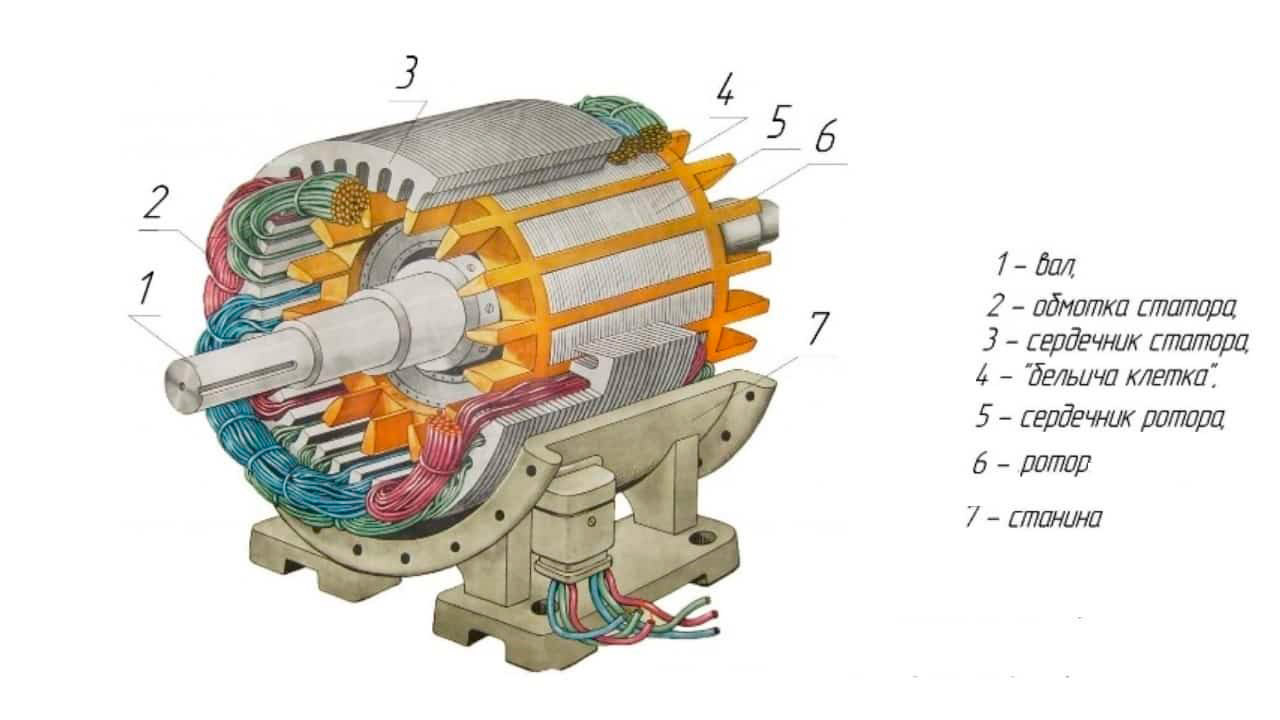
Двигатель состоит из вращающегося ротора, неподвижного статора, корпуса и станины. В статор уложена трехфазная обмотка с угловым расстоянием 120 °, соединенная по схеме «звезда» или «треугольник».
Конструкция ротора – так называемая «беличья клетка» состоит из стержней загнутых между 2 кольцами.
При подаче напряжения на обмотки статора возникает магнитное поле, которое наводит ток во вращающейся части, при взаимодействии полей ротор начинает вращаться в ту же сторону, что и магнитное поле статора. Частота вращения подвижной части несколько отстает от скорости вращения поля, эта разность называется скольжением.
Электрические машины с фазным ротором отличаются конструкций вращающейся части. В ней уложена трехфазная обмотка, соединенная по схеме «звезда» и подключенная к регулировочному реостату. Таким образом, ток в ней можно регулировать, изменяя частоту вращения и момент.
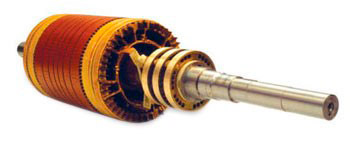
Конструкция двигателей с фазным ротором более сложная, к преимуществам таких электрических машин относят улучшенные пусковые характеристики.
Методы регулирования частоты вращения изменением числа пар полюсов и напряжения на обмотках
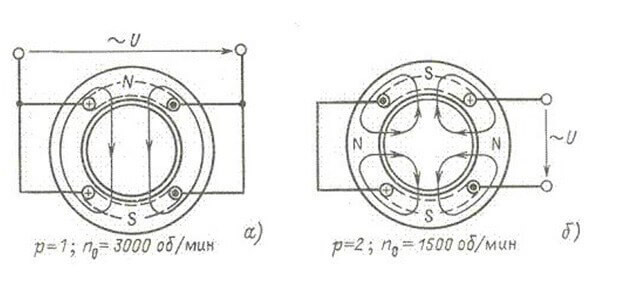
Частота вращения вала асинхронных двигателей определяется из формулы: n = 60f / p, где f – частота напряжения сети Гц, р – число пар полюсов статора. Таким образом, подавая напряжение на разные секции обмоток, можно изменять количество подключенных пар полюсов и регулировать скорость двигателя. К недостаткам такого метода относятся усложнение конструкции. Кроме того, регулировать скорость можно только ступенчато на число, кратное количеству пар полюсов.
Еще один метод изменения скорости двигателя – регулировка величины питающего напряжения. Он непригоден для асинхронных двигателей с коротко-замкнутым ротором, так как при снижении напряжения на обмотках статора значительно снижает жесткость механических характеристик.
Область применения такого способа – приводы с асинхронными двигателями с фазным ротором. Для регулирования напряжения в цепь ободок вращающейся части вводится реостат. Таким образом, можно плавно изменять скорость вращения вала до синхронной частоты 3000 об/мин.
К недостаткам относят значительную потерю напряжения на резистивном элементе, недостаточную эффективность при небольшой нагрузке.
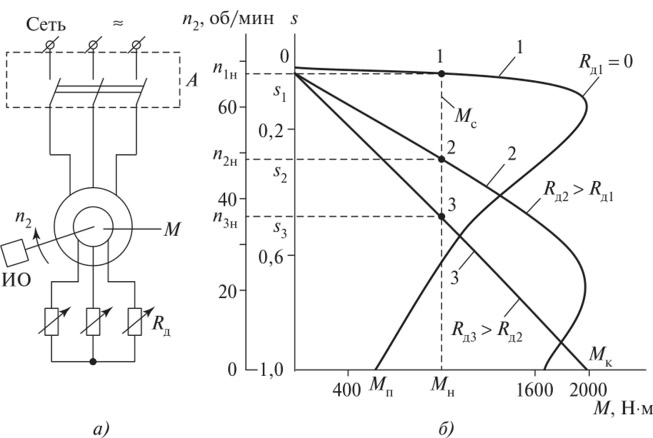
Механические характеристики при этом также ухудшаются.
Частотное регулирование скорости асинхронных двигателей
Скоростью вращения асинхронных двигателей также можно управлять путем изменения частоты питающего напряжения. С появлением быстропереключаемых транзисторов и тиристоров стало возможным применять электронные инверторы для изменения частоты напряжения, подаваемого на статор.
Такой метод лишен всех недостатков управления напряжением и обладает следующими преимуществами:
- Сохранение жесткости характеристик на любой скорости независимо от нагрузки.
- Плавное, бесступенчатое изменение скорости вращения.
- Возможность регулировки вверх и вниз от синхронной скорости.
- Небольшие габариты и масса.
Частотные преобразователи не требуют изменения конструкции электродвигателей. Они могут применяться для всех типов электрических машин переменного тока с фазным или короткозамкнутым ротором.
Различают несколько типов ПЧ и методов частотного управления. Рассмотрим наиболее распространенные типы и способы.
Виды преобразователей частоты
Одна из самых первых схем частотных преобразователей – устройства с непосредственной связью с сетью. ПЧ такого типа имеют гальваническую связь с электросетью и обычно построены на базе быстропереключаемых тиристоров. Полупроводниковые элементы включены по мостовым, перекрестным, нулевым и встречно-параллельным схемам.
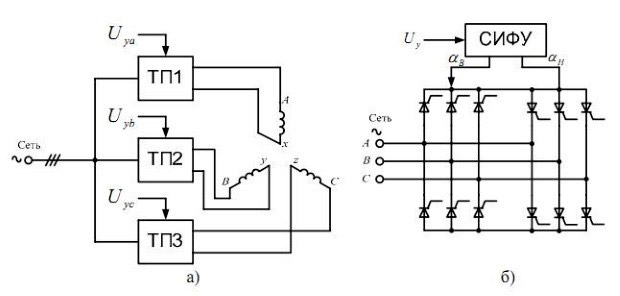
Устройства с непосредственной связью обеспечивают стабильную работу на малых скоростях двигателей, обладают высоким КПД. Преобразователи также могут обеспечивать возврат электроэнергии в сеть в режиме торможения двигателей. При необходимости мощность устройств возможно увеличить путем подключения дополнительных блоков. К недостаткам устройств относятся: несинусоидальная форма напряжения, возможность регулирования скорости только в меньшую сторону, относительная сложность схемы управления.
Наиболее распространенные в низковольтном приводе преобразователи частоты выполнены на базе схемы двойного преобразования с явно выраженным звеном постоянного тока.
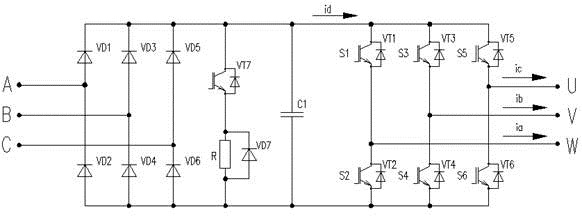
Силовая часть схемы состоит:
- Из диодного трехфазного выпрямителя. Блок обеспечивает преобразование переменного тока в постоянный.
- Из звена постоянного тока. Емкостной элемент обеспечивает фильтрацию постоянной составляющей и сглаживание пульсаций, возникающих при работе инвертора.
- Из инвертора. Функциональный блок на быстропереключаемых транзисторах преобразовывает постоянное напряжение в переменное. Частота задается алгоритмом открытия/ закрытия полупроводниковых элементов и определяется широтно-импульсным модулятором.
Схемы двойного преобразования обеспечивают чистую синусоидальную форму напряжения на выходе, позволяют управлять скоростью выше и ниже синхронной частоты, обеспечивают жесткость характеристик во всем диапазоне. К недостаткам относят некоторую потерю мощности за счет двойного преобразования электроэнергии, сложность конструкции, относительно высокую стоимость.
Заключение
Управление скоростью вращения вала частотой питающего напряжения статора – самый эффективный способ. Преобразователи частоты:
- Уменьшают пусковые токи.
- Существенно сокращают потребление электроэнергии.
- Позволяют регулировать момент при динамической нагрузке.
- Плавно регулируют частоту вращения вала в широком диапазоне.
Устройства также обеспечивают защиту от перекоса фаз, перегрузки, коротких замыканий и перепадов напряжения. Современные ПЧ также позволяют реализовать любой закон автоматического регулирования, осуществлять удаленное управление, вести журнал событий и многое другое.
Частотное регулирование асинхронного двигателя
Частотное регулирование угловой скорости вращения электропривода с асинхронным двигателем в настоящее время широко применяется, так как позволяет в широком интервале плавно изменять обороты вращения ротора как выше, так и ниже номинальных значении.
Частотные преобразователи являются современными, высокотехнологичными устройствами, обладающими большим диапазоном регулирования, имеющими обширный набор функций для управления асинхронными двигателями. Высочайшее качество и надежность дают возможность применять их в различных отраслях для управления приводами насосов, вентиляторов, транспортеров и т.д.
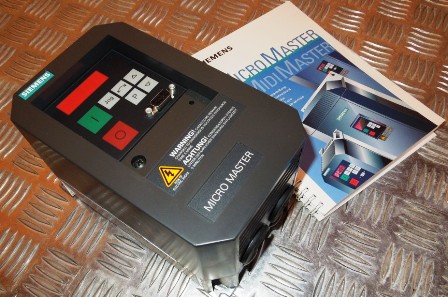
Частотные преобразователи по напряжению питания подразделяются на однофазные и трехфазные, а но конструктивному исполнению на электромашинные вращающиеся и статические. В электромашинных преобразователях переменная частота получается за счет использования обычных или специальных электрических машин. В статических частотных преобразователях изменение частоты питающего тока достигается за счет применения не имеющих движения электрических элементов.
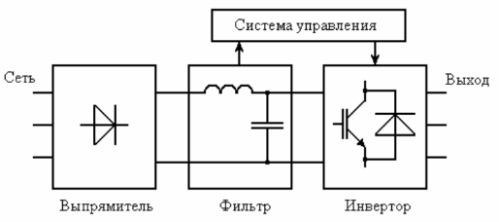
Схема частотного преобразователя асинхронного двигателя
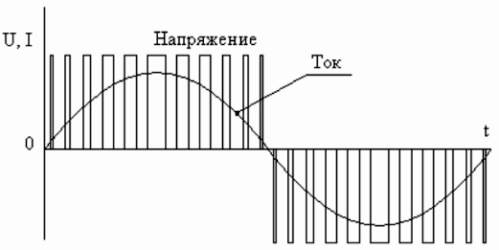
Выходной сигнал преобразователя частоты
Преобразователи частоты для однофазной сети позволяют обеспечить электропривод производственного оборудования мощностью до 7,5 кВт. Особенностью конструкции современных однофазных преобразователей является то, что на входе имеется одна фаза с напряжением 220В, а на выходе — три фазы с тем же значением напряжения, что позволяет подключать к устройству трехфазные электродвигатели без применения конденсаторов.
Преобразователи частоты с питанием от трехфазной сети 380В выпускаются в диапазоне мощностей от 0,75 до 630 кВт. В зависимости от величины мощности устройства изготавливаются в полимерных комбинированных и металлических корпусах.
Самой популярной стратегией управления асинхронными электродвигателями является векторное управление. В настоящее время большинство частотных преобразователей реализуют векторное управление или даже векторное бездатчиковое управление (этот тренд встречается в частотных преобразователях, первоначально реализующих скалярное управление и не имеющих клемм для подключения датчика скорости).
Исходя из вида нагрузки на выходе, преобразователи частоты подразделяются по типу исполнения:
- для насосного и вентиляторного привода;
- для общепромышленного электропривода;
- эксплуатируется в составе электродвигателей, работающих с перегрузкой.
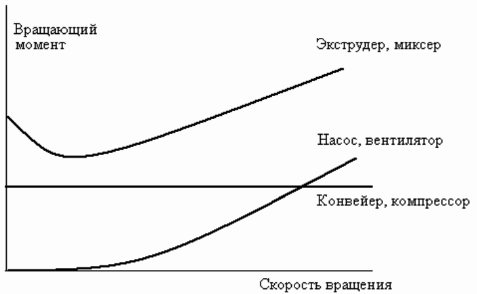
Механические характеристики типичных нагрузок
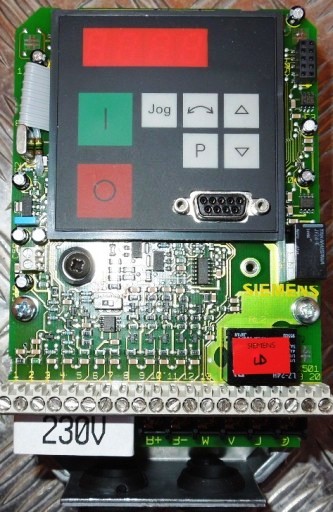
Современные преобразователи частоты обладают разнообразным набором функциональных особенностей, например, имеют ручное и автоматическое управление скоростью и направлением вращения двигателя, а также встроенный потенциометр на панели управления. Наделены возможностью регулирования диапазона выходных частот от 0 до 800 Гц.
Преобразователи способны выполнять автоматическое управление асинхронным двигателем по сигналам с периферийных датчиков и приводить в действие электропривод по заданному временному алгоритму. Поддерживать функции автоматического восстановления режима работы при кратковременном прерывании питания. Выполнять управление переходными процессами с удаленного пульта и осуществлять защиту электродвигателей от перегрузок.
Связь между угловой скоростью вращения и частотой питающего тока вытекает из уравнения
При неизменном напряжении источника питания U1 и изменении частоты изменяется магнитный поток асинхронного двигателя. При этом для лучшего использования магнитной системы при снижении частоты питания необходимо пропорционально уменьшать напряжение, иначе значительно увеличатся намагничивающий ток и потери в стали.
Аналогично при увеличении частоты питания следует пропорционально увеличивать напряжение, чтобы сохранить магнитный поток постоянным, так как в противном случае (при постоянном моменте на валу) это приведет к нарастанию тока ротора, перегрузке его обмоток по току, снижению максимального момента.
Рациональный закон регулирования напряжения зависли от характера момента сопротивления.
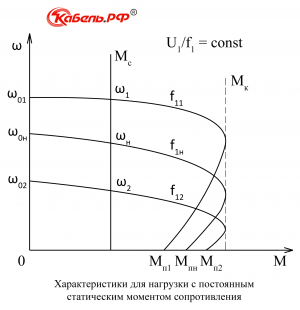
При постоянном моменте статической нагрузки (Mс = const) напряжение должно регулироваться пропорционально его частоте U1/f1 = const. Для вентиляторного характера нагрузки соотношение принимает вид U1/f 2 1 = const.
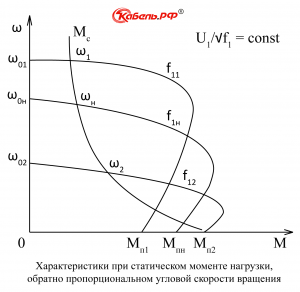
При моменте нагрузки, обратно пропорциональном скорости U1/ √ f1 = const.
На рисунках ниже представлены упрощенная схема подключения и механические характеристики асинхронного двигателя при частотном регулировании угловой скорости.
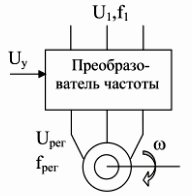
Схема подключения частотного преобразователя к асинхронному электродвигателю
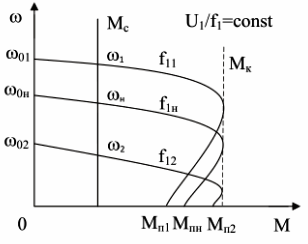
Характеристики для нагрузки с постоянным статическим моментом сопротивления
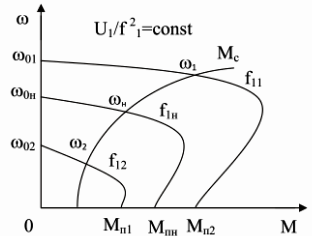
Х арактеристики для нагрузки вентиляторного характера
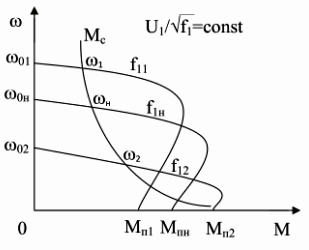
Характеристики при статическом моменте нагрузки обратно пропорциональном угловой скорости вращения
Частотное регулирование скорости асинхронного двигателя позволяет изменять угловую скорость вращения в диапазоне — 20. 30 к 1. Регулирование скорости асинхронного двигателя вниз от основной осуществляется практически до нуля.
При изменении частоты питающей сети верхний предел частоты вращения асинхронного двигателя зависит от ее механических свойств, тем более что на частотах выше номинальной асинхронные двигатель работает с лучшими энергетическими показателями, чем на пониженных частотах. Поэтому, если в системе привода используется редуктор, это управление двигателем по частоте следует производить не только вниз, но и вверх от номинальной точки, вплоть до максимальной частоты вращения, допустимой но условиям механической прочности ротора.
При увеличении оборотов вращения двигателя выше указанного значения в ею паспорте частота источника питания не должна превышать номинальную не более чем 1,5 — 2 раза.
Частотный способ является наиболее перспективным для регулирования асинхронного двигателя с короткозамкнутым ротором. Потери мощности мри гаком регулировании невелики, поскольку не сопровождаются увеличением скольжения. Получаемые при этом механические характеристики обладают высокой жесткостью.
Телеграмм канал для тех, кто каждый день хочет узнавать новое и интересное: Школа для электрика
Если Вам понравилась эта статья, поделитесь ссылкой на неё в социальных сетях. Это сильно поможет развитию нашего сайта!
Не пропустите обновления, подпишитесь на наши соцсети:
Ранее на эту тему: Электропривод
Регулирование частоты вращения электродвигателей
Порядка 70% потребляемой промышленностью мощности, приходится на электропривод. Огромное разнообразие технологических процессов диктует свои правила, вследствие чего, появилась необходимость в изменении скорости вращения электродвигателя непосредственно во время технологического процесса. В данной статье мы раскроем различные способы регулирования скорости вращения электродвигателей.
Параметры, изменив которые, мы изменим скорость двигателя переменного тока (ДПТ):
- частота напряжения;
- число пар полюсов;
- величина напряжения;
- добавочное сопротивление в цепи ротора;
- вентильный каскад.
Изменяемые параметры для ДПТ:
- напряжение питания;
- сопротивление цепи обмотки якоря;
- магнитный поток.
Методы регулирования частоты вращения электродвигателя
Далее мы подробно рассмотрим эти способы и их применимость к различным типам электродвигателей.
Частотное регулирование
Наиболее эффективный, постоянно совершенствующийся способ.
Применение: двигатели переменного тока (синхронные и асинхронные с кз ротором).
Корректируя частоту питающего напряжения, мы изменим угловую скорость магнитного поля статора, следовательно, скорость двигателя в значительном диапазоне, имея достаточно жесткие механические характеристики. Для сохранения в норме коэффициента мощности и допустимости кратковременных перегрузок, меняя частоту, следует изменять и саму величину питающего напряжения.
Преимущества способа:
- обширный диапазон регулировки;
- «жесткость» механических характеристик;
- минимум потерь «скольжения», мощности.
Недостаток — высокая стоимость (в последние годы становится менее актуально).
Регулирование изменением числа пар полюсов
Применение: т.к. промышленность не выпускает серийно синхронные двигатели с изменяемым количеством пар полюсов, будем считать, что способ актуален только для асинхронных двигателей (далее АД) с кз ротором.
Способ реализуется изменением числа пар полюсов у обмоток. Этого можно добиться, изготовив двигатель с двумя независимыми обмотками. Но этот метод приводит к удорожанию конструкции и увеличению размеров машины. Поэтому наиболее выгодным является увеличение числа пар полюсов без использования второй независимой обмотки.
Промышленностью выпускаются двухскоротсные, трёхскоростные и четырёхскоростные электродвигатели.
Достоинства:
- экономичность;
- «жёсткие» механические характеристики.
Недостатки:
- ограниченное количество возможных скоростей;
- ступенчатость переключения скоростей.
Изменение питающего напряжения
Применение: асинхронные двигатели.
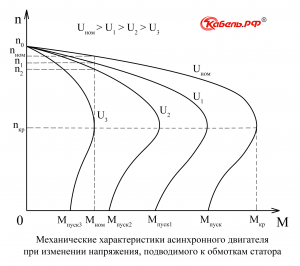
Изменять напряжение на статоре можно, включая в его цепь резисторы (старый и неэкономичный способ), автотрансформаторы или тиристорные регуляторы.
При регулировании скорости изменением напряжения, критический момент пропорционален квадрату подводимого напряжения. Снижается устойчивость к кратковременным перегрузкам и КПД, поэтому метод предпочтителен при «вентиляторной» нагрузке. Еще один недостаток — малый диапазон регулирования.
Добавочное сопротивление в цепи ротора
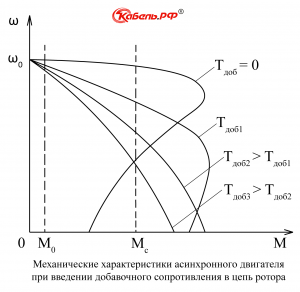
Применение: АД с фазным ротором.
При изменении сопротивления ротора прямо пропорционально изменяется скольжение. Но величина критического момента остается постоянной. Это позволяет подобрать сопротивления так, чтобы уравнять критический момент с пусковым, что благоприятно сказывается на пуске двигателя под нагрузкой.
Достоинства способа:
- простота реализации;
- критический момент = const;
Недостатки:
- большие потери (при изменении скорости половина мощности тратится на выделение тепла);
- малый диапазон;
- «мягкие» механические характеристики.
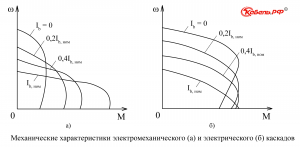
Асинхронный вентильный каскад
Применение: АД с фазным ротором.
Смысл регулирования каскадными схемами заключается в подаче в цепь ротора добавочной ЭДС. Изменяя добавочную ЭДС ротора, мы изменяем ток ротора, а значит его момент и скорость. Создать добавочную ЭДС, помимо устройства вентильного каскада, может и ДПТ — машинно-вентильный каскад.
Достоинства:
- Минимум сопутствующей силовой и контактной аппаратуры;
- плавность регулировок;
- малая мощность управления.
Недостатки:
- стоимость;
- низкий коэффициент мощности;
- плохая устойчивость к перегрузкам.
Изменение напряжения питания якоря
Применение: любые ДПТ.
Способ можно использовать если источником электрической энергии является генератор. Реализовать от общей сети невозможно.
Достоинства:
- плавность регулировок;
- простота пусков и торможений;
- экономичность.
Недостатки:
- необходимость трехкратного преобразования энергии→низкий КПД;
- три электрические машины в системе;
- дорогая эксплуатация.
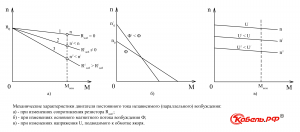
Применение: любые ДПТ.
Заключается в последовательном включении в цепь якоря регулировочного реостата. Но способ не получил распространения ввиду своей неэкономичности и плохого влияния на КПД двигателя, т.к. в цепи реостата теряется очень большое количество энергии.
Регулирование изменением магнитного потока
В цепь возбуждения двигателей параллельного и смешанного возбуждения подключается реостат. В машинах последовательного возбуждения изменение магнитного потока в обмотке возбуждения производится шунтированием этой обмотки регулируемым сопротивлением. Максимальная скорость вращения двигателя ограничивается лишь механической прочностью якоря. Скорость двигателя регулируется в диапазонах 2:1-5:1, в частных случаях 8-10:1.
Преимущества:
- минимальные потери→экономичность;
- широкий диапазон регулирования
Недостатки:
- невозможно бесконечно уменьшать ток в обмотке возбуждения, двигатель уйдет «в разнос».
Для оформления заказа позвоните менеджерам компании Кабель.РФ ® по телефону +7 (495) 646-08-58 или пришлите заявку на электронную почту zakaz@cable.ru с указанием требуемой модели электродвигателя, целей и условий эксплуатации. Менеджер поможет Вам подобрать нужную марку с учетом Ваших пожеланий и потребностей.
Регулировка оборотов электродвигателя
Электрическая машина при включении напрямую к источнику питания вращается с одной скоростью, которая не подходит отдельным производственным процессам. Для расширения круга выполняемых задач необходима регулировка оборотов электродвигателя. Эту опция можно задействовать разными устройствами и у каждого свои особенности.
Для чего нужно регулирование
Электродвигатели по умолчанию вращаются с одной постоянной скоростью, которая определяется характеристиками тока. Например, работающие от однофазной сети 220В с частотой 50 Гц асинхронные агрегаты будут вращаться с постоянной скоростью 3000 об./мин.
На практике целесообразнее и выгоднее использовать двигатель для разных однотипных задач. Поэтому применяется регулировка оборотов, которая предусматривает изменение угловой скорости вращения валов или шкивов. Она необходима для работы бытовых стиральных машин, болгарок, насосов, вентиляторов, приборов и электроинструментов в разных скоростных режимах.
С технической стороны регулируемый крутящий момент открывает две возможности:
- изменить текущие обороты;
- зафиксировать крутящий момент на определенном значении.
На практике же такая опция открывает новые возможности:
- Установление оптимальной скорости вращения.
Для насосов и конвейеров можно регулировать подачу вещества, сырья, заготовок в необходимом объеме на единицу времени. - Плавно запускать двигателя.
Постепенное наращивание крутящего момента для выхода на номинальную рабочую мощность. По такому же принципу поддерживается и плавность отключения оборудования. - Экономия электроэнергии.
Возможность регулировать потребляемую мощность путем убавления оборотов электрической машины. - Предотвращение перегрева.
Принудительное понижение скорости вращения в ситуациях, когда при работе на номинальной мощности возникает избыточное тепло или нагрузка (вызванное сторонними причинами, не связанными с исправностью агрегата).
С возможностями регулировки оборотов электродвигатель выполняет более широкий круг задач в технике.

Типы устройств
Регулировка числа оборотов организуется путем включения в цепь дополнительного устройства. По функционированию они делятся на два типа:
- Фиксаторы оборотов.
При включении электродвигатель сразу вращается со скоростью, установленной при регулировании. Происходит обычный запуск, но с поддержанием крутящего момента ниже номинального. - Регуляторы.
Могут устанавливать желаемое количество оборотов в пределах диапазона, поддерживаемого агрегатом.
Фиксаторы — это специальные механические устройства — магнитные блокираторы, соединительные муфты. Их задача понизить скорость вращения коллекторного двигателя постоянного тока на конкретный коэффициент. Это простые и дешевые устройства устарели, но их еще применяют, когда необходимо только 2-3 рабочие скорости или аварийное снижение мощности для проверки холостого хода. Современные фиксаторы — это в основном самодельные устройства, которые легко изготовить и подключить.
Регуляторы рассчитаны на задание точной скорости вращения ниже номинальной. Они представлены преимущественно электронными устройствами и целыми системами, влияющими на ток в цепи питания.
Способы регулировки
Принцип действия разных устройств сильно отличается, но выполняют они одну задачу — понизить количество оборотов вала электрической машины.
Ввод сопротивления
С помощью переменных резисторов можно регулировать скорость вращения магнитного поля на единицу электроэнергии. Регулировка скольжения прямо пропорционально меняет и крутящий момент у ротора.
Регулировка оборотов переменными резисторами сопровождается рядом нюансов:
- С ростом сопротивления уменьшается нагрев проводника.
Перегрев исключается благодаря сокращению избыточного тепла, что является большим плюсом для моторов с короткозамкнутым ротором в плане аварийности. - Характеристики тока не меняются.
При меньших оборотах мотор продолжит потреблять такой же объем электроэнергии, как и при работе на номинальной мощности.
В результате регулировка скорости вращения сопровождается пропорциональными потерями КПД. Это экономически необоснованно и переменные резисторы используются лишь для краткосрочного понижения оборотов (например, чтобы избежать перегрева оборудования, которому вредна резкая остановка)
Перемычка витков обмотки
Принцип регулировки заключается в сокращении пути для тока по обмотке с помощью подвижного контакта. Простыми словами — происходит принудительное и контролируемое короткое замыкание.
Преимущество такого способа в минимальном шаге изменения оборотов (за счет большого числа витков) и возможности точно регулировать крутящий момент инструмента. Но конструкция агрегата — это большой минус. Подключение контроллера выполняется внутри корпуса электрической машины, которую сложно разобрать и собрать. Перемычка витков имеет особое значение только в долговечных и надежных электродвигателях, которые требуют минимального обслуживания.
За счет малого шага и точной регулировки синусоиды перемычку витков обмотки статора двигателя часто называют автотрансформаторным методом изменения оборотов.
Изменение импульса тока
Ток подается через выпрямительный блок на коллектор управляемых транзисторов, от которых передается обмоткам возбуждения. В отличие от частотного преобразователя, в этом случае понижается напряжение каждого поступившего импульса на конкретный коэффициент. При этом интервал между ними не меняется. Синусоида переменного тока понижается, но не меняет свою форму.
Стоит отметить, сам по себе выпрямитель только повышает или понижает напряжение импульса, но не может регулировать его в обе стороны. Поэтому с ним бывает коллектор из двух транзисторов для регулировки оборотов на повышение и понижение.
Ввод полупроводников
На участке цепи между электродвигателем и питанием подключается меняющий ток тиристор. В одинаковый момент, при поступлении одинакового количества импульсов, тиристор пропускает их определенное число.
Например, для однофазной сети 220В с частотой 50 Гц каждую секунду количество импульсов будет уменьшаться от 50 до N, где N — их количество, которое требуется для установленной скорости вращения. Шагом для уменьшения числа импульсов служит нулевая фаза переменного тока.
В отличие от частотника, тиристор не растягивает паузу между каждым импульсом, а увеличивает период нулевой фазы.
Тиристорный регулятор можно подключить двумя схемами:
- С встречным расположением пары полупроводников.
В этом варианте один тиристор работает на понижение оборотов электродвигателя, другой — на повышение. - Совместно с симистором.
При такой схеме единственный тиристор сможет уменьшить отрегулировать скорость вращения вала до требуемого значения. При выходе двигателя на номинальную мощность следует размыкание участка цепи с полупроводником симистором.
Тиристоры позволяют не только регулировать крутящий момент, но и обеспечить плавный пуск электрической машины. Но в этом случае остается проблема падения КПД и экономии расхода при использовании мотора.
Полюсное переключение
Этот метод регулировки предусматривает изменения скорости вращения магнитного поля за счет переключения между обмотками. По-сути не существует однофазных электромоторов с полюсным переключением.
В двухфазных электродвигателях изменение числа оборотов может происходить двумя способами:
- переключением питания между обмотками с отличным количеством витков;
- включением в работу определенного числа одинаковых обмоток неявнополюсного статора.
Во втором случае с питанием от однофазной общей сети для получения 1500 об./мин размыкается половина обмоток, а для 1000 об./мин — 2/3 (например, 8 из 12 обмоток). Функцию контроллера выполняет фазный конденсатор.
В трехфазных двигателях со схемой в виде треугольника каждая обмотка получает ток от отдельной фазы. Такие агрегаты могут поддерживать 3 скорости вращения и без регулятора. Достаточно сделать пофазное независимое возбуждение каждой обмотки статора. Но для этого потребуется подключить статор и якорь к отдельному питанию, а также нужен расчет и изготовление нестандартных обмоток.
Частотный преобразователь
Современный регулятор числа оборотов, который сегодня распространен в любых двигателях. Частотный преобразователь управляет широтно-импульсной модуляцией (ШИМ). Если простыми словами — меняется количество импульсов на единицу времени путем увеличения паузы между ними, а не периода нулевой фазы (как с тиристорами).
Современные частотные преобразователи представлены диммерами, которые влияют на ток во всей цепи питания, а нет только на отрезке электродвигателя. Они производятся не только для регулировки оборотов, но еще и управления яркостью освещения в сетях 220 Вольт.
По сравнению с другими регуляторами изменение частоты переменного тока диммером 3 ключевых преимущества:
- Точная установка числа оборотов.
Можно добиться регулировки крутящий момент с точностью до единиц оборотов. - Экономичное потребление.
Расход электроэнергии снижается прямо пропорционально скорости вращения вала. Выгодное содержание некоторых устройств предусматривает автоматическую регулировку до оптимального значения. - Плавный пуск.
За счет точной регулировки поддерживается медленное нарастание и снижение оборотов до выхода на номинальную мощность или полной остановки.
Другие регуляторы поддерживают эти важные опции по отдельности и не считаются качественными устройствами. Всеми тремя может обеспечить только частотный преобразователь. Поэтому именно он сегодня распространен в качестве регулятора.

Техническое обслуживание
электрических машин © ООО «Хельд ремонт»
ИНН 7811781566
КПП 781101001